
 EN


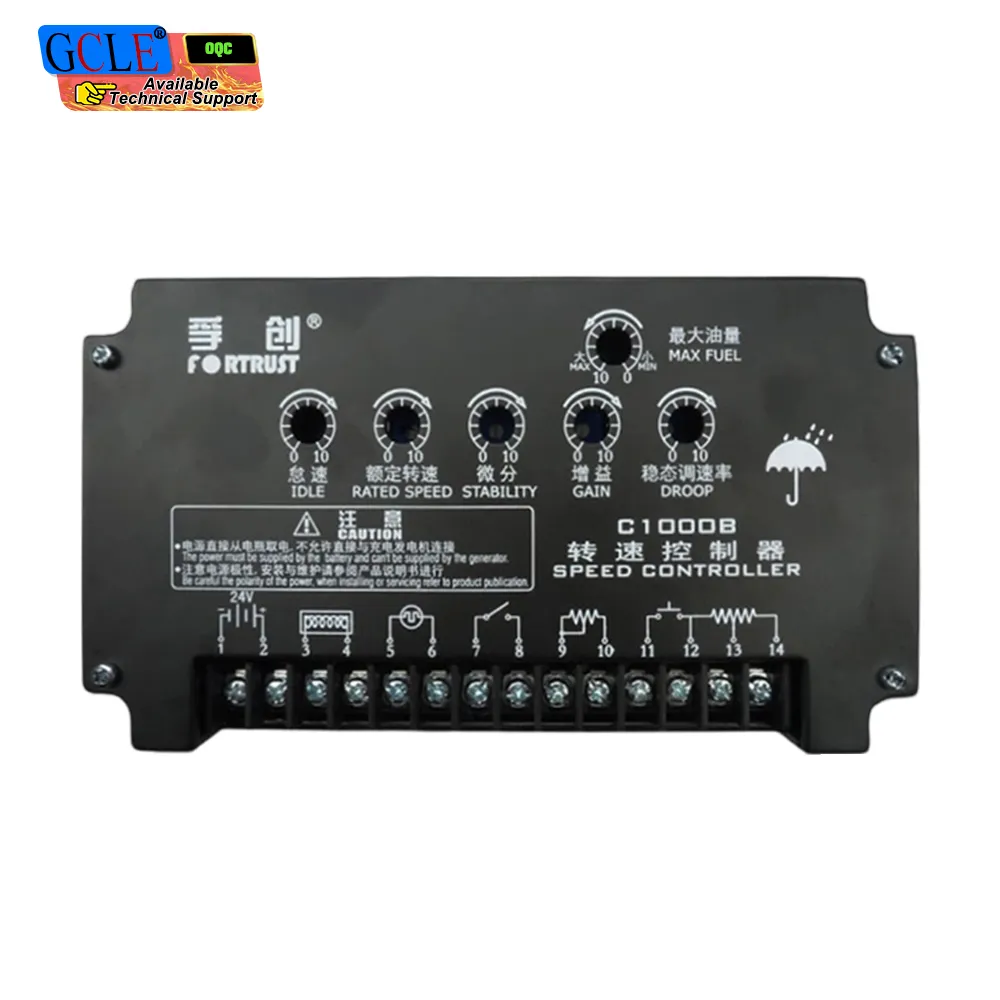
مشکلی در سیستم گاورنر در یک محل دورافتاده
یک محل مخابراتی در ساحلی بادخیز بهطور مکرر اینورتر خود را قطع میکرد، زیرا فرکانس ژنراتور هر بار که بار تغییر میکرد نوسان میداشت. کنترلکننده سرعت بیش از حد نرم تنظیم شده بود، بنابراین موتور در هر تغییر بار عقبافتاد و اینورتر برای محافظت از خود خاموش میشد. پس از انجام تنظیم دقیق در محل، کنترلکننده سرعت فرکانس را در محدوده باریکی نگه داشت و محل بدون هیچ قطعی از بارهای متغیر عبور کرد؛ این امر تماسهای شبانهروزی طولانیمدت را پایان داد.
نوسان فرکانس
انحراف فرکانس ابتدا بهصورت چشمکزدن در چراغها و سپس بهصورت خطا در اینورترها در هنگام راهاندازی پمپ ظاهر شد. سوابق کنترلکننده سرعت نشاندهنده بازیابی تدریجی پس از هر مرحله بود که نشاندهنده تنظیم ضریب کنترل (گین) در سطحی پایینتر از حد لازم بود. افزایش پاسخدهی کنترلکننده سرعت، اختلاف را برطرف کرد و قطعشدنهای غیرضروری را حذف نمود. آزمون بار گامبهگام در محل، راهحل را تأیید کرد — نه با حدس و گمان — و از آن زمان کنترلکننده سرعت بدون مشکل کار کرده است.
نقص مکانیکی پنهان
سفتتر کردن حلقه کنترل همچنین نشاندهنده اتصال عملگر فرسودهای بود که کنترلکننده سرعت تاکنون با مصرف اضافی سوخت آن را پنهان کرده بود. پس از پایدار شدن کنترلکننده سرعت، تأخیر در اتصال مکانیکی آشکار شد و جایگزین گردید. کنترلکننده سرعت تنها مدتی محدود میتواند ضعف در انتهای مکانیکی را پنهان کند. رفع این اتصال، موجب کاهش مصرف سوخت توسط کنترلکننده سرعت و بازیابی سریعتر آن شد؛ همچنین دودی که قبلاً در هنگام اعمال بار گامبهگام تولید میشد، کاهش یافت.
مدیر سایت همچنین شروع به ثبت مصرف سوخت در هر دوره کرد، که نشان داد چقدر هزینهبر بودن اتصال فرسوده است. با تنظیم کنترلکننده سرعت و آزادسازی اتصال، ژنراتور در بار مشابه سوخت کمتری میسوزاند و پس از هر تغییر بار سریعتر به حالت پایدار بازمیگردد. این صرفهجویی هزینه تماس خدماتی را ظرف یک ماه جبران کرد. دادههای کنترلکننده سرعت، این مزیت را قابل مشاهده کردند نه صرفاً احساسی، و اپراتور اکنون در جلسات بودجهبندی به این اعداد اعتماد میکند. این اعتماد، آزمون بار گامی را به یک مورد ثابت تبدیل کرده است نه یک موضوع اختلاف.
خطرات کنترل ضعیف سرعت
ناهماهنگی فرکانس و بار
ناهماهنگی فرکانس و بار اولین خطر است. وقتی کنترلکننده سرعت نتواند دور بر دقیقه (RPM) را ثابت نگه دارد، فرکانس نیز با آن تغییر میکند و ساعتها، اینورترها و موتورها یا انحراف پیدا میکنند یا خراب میشوند. ژنراتوری که در بار گامی فرو میرود ممکن است پمپی را متوقف کند یا یک فیدر حیاتی را قطع نماید و خطای کوچکی در سیستم تنظیمکننده را به یک قطعی واقعی تبدیل کند. محدوده تنظیم شدهای از کنترلکننده سرعت، این بارها را آرام نگه میدارد و سایت را در محدوده مجاز نگه میدارد.
سایش ناشی از نوسان
سایش ناشی از نوسان سرعت، خطر دوم است. کنترلکنندهی سرعتی که نوسان میکند، پیوستهٔ عملگر و رَک سوخت را جابهجا میسازد؛ این امر باعث سایش قطعات و هدررفت سوخت میشود. نوسان مداوم سرعت همچنین موجب گرمشدن نامتعادل موتور و کاهش عمر آن میگردد. کنترلکنندهی سرعت پایدار، هم بار و هم ماشین را آرام نگه میدارد. شناسایی بهموقع نوسان سرعت با بررسی بار گامی، از سایش عملگر و سیستم سوخت در ادامهٔ مسیر جلوگیری میکند.
روش نگهداشتن دور بر دقیقه توسط کنترلکنندهٔ سرعت
بازخورد و عملگر
بازخورد و عملگر حلقه را تشکیل میدهند. کنترلکنندهٔ سرعت سرعت موتور را از طریق سیگنال مغناطیسی یا سیگنال میلهٔ محرک میخواند و با مقدار تعیینشده مقایسه میکند، سپس عملگر را فعال میسازد تا سوخت را افزایش یا کاهش دهد. اگر سرعت کاهش یابد، کنترلکنندهٔ سرعت رَک را باز میکند؛ و اگر افزایش یابد، آن را کاهش میدهد. این اصلاح مداوم است که دور بر دقیقه را دقیقاً ثابت نگه میدارد. کیفیت خواندن کنترلکنندهٔ سرعت تعیینکنندهٔ دقت نگهداشتن سرعت موتور است.
افت سرعت در مقابل سرعتثابت
انتخاب بین حالت افت سرعت و حالت ایزوکرونوس اصلیترین انتخاب حالت کنترل است. کنترلکننده سرعت با حالت افت، سرعت را بهصورت جزئی کاهش میدهد هنگامی که بار افزایش مییابد؛ این ویژگی برای مجموعههای موازی مناسب است که بار را بر اساس شیب سرعت تقسیم میکنند. کنترلکننده سرعت با حالت ایزوکرونوس، سرعت را در هر سطح باری ثابت نگه میدارد؛ این ویژگی برای مجموعههای مستقل که تجهیزات حساس را تغذیه میکنند مناسب است. انتخاب حالت کنترل سرعت، رفتار نیروگاه را در شرایط تغییر شکل میدهد. ترکیب دو حالت مختلف روی یک اتصالدهنده (باس) معمولاً عامل اصلی عدم پایداری در تقسیم بار است.
استانداردها و مراقبت از سرعت موتور
طبقهبندیهای کنترلی که باید رعایت شوند
استاندارد ISO 8528-5 طبقهبندیهای کنترلی را برای مجموعههای تولیدکننده برق از شل تا سفت تعیین میکند و مشخص میسازد که یک کنترلکننده سرعت باید در شرایط بار ثابت و گذرا چه عملکردی داشته باشد. استاندارد IEC 60034 به ماشینی اشاره دارد که کنترلکننده سرعت آن را تنظیم میکند، و استاندارد NFPA 110 الزام میکند که مجموعه در کاربردهای اضطراری بهسرعت به سرعت مطلوب برسد. کنترلکننده سرعت باید طبقهبندی مورد نیاز کاربرد را برآورده سازد. مشخصکردن طبقهبندی از ابتدا از این امر جلوگیری میکند که مجموعه در زمان راهاندازی موفق عمل کند اما در بارهای پلهای واقعی شکست بخورد.
نصب، بازرسی و تنظیم
نصب، بازرسی و تنظیم را با دقت انجام دهید. بهره و پایداری کنترلکننده سرعت باید با پاسخ موتور هماهنگ باشد، نه با یک مقدار پیشفرض عمومی؛ و اتصال عملگر باید آزاد باشد و هیچ شلی در آن وجود نداشته باشد. بررسی سالانه نوار سرعت تحت بار پلهای، انحراف را پیش از اینکه باعث قطع بار شود، شناسایی میکند. تأمینکنندگانی مانند GCL E، مجموعههای کنترلکننده سرعت را بر اساس مدل موتور فهرست میکنند تا محدوده بهره از ابتدا با تنظیمات متناظر هماهنگ باشد. آزمون بار پلهای ثبتشده، بهترین مدرک از این است که کنترلکننده سرعت همچنان بهدرستی تنظیم شده است.
نگهداشتن مقادیر بهره و پایداری روی یک برچسب درون جعبه، در صورت تعویض کنترلکننده سرعت، انجام مجدد کار را جلوگیری میکند. یک یادداشت کوتاه با ذکر مدل موتور و بازه بار گامی اندازهگیریشده، نقطه شروعی برای تکنسین بعدی فراهم میکند. اکنون در این محل، آزمون بار گامی در هر نوبت خدمات انجام میشود و نتیجه ثبت میگردد؛ بنابراین، هر تغییر تدریجی بسیار زودتر از آنکه باعث قطع اینورتر شود، مشخص میشود. این عادت کنترلکننده سرعت را از یک «جعبه مرموز» به یک مورد بررسیشده در فهرست نگهداری تبدیل کرده است و منجر به کاهش تماسهای ناگهانی در ساعات شب میشود. اپراتور اکنون این بازه را همزمان با ساعتهای کارکرد ماهانه بررسی میکند که این امر، دقت تنظیمات را در طول فصل شلوغ حفظ میکند.
پرسشهای رایج
سوال: کنترلکننده سرعت در واقع چه چیزی را کنترل میکند؟
پاسخ: کنترلکننده سرعت با خواندن سرعت موتور و حرکت دادن اکچوئیتور سوخت بهمنظور تطبیق با نقطه تنظیمشده، دور موتور (RPM) را ثابت نگه میدارد. این کنترلکننده با تغییر بار، فرکانس را پایدار میکند. بدون آن، موتور تحت بار کند میشود یا در غیاب بار، دور آن بیکنترل افزایش مییابد.
سوال: کدام یک بهتر است: دروپ (Droop) یا ایزوکرونوس (Isochronous)؟
پاسخ: کنترلکنندهٔ سرعت با شیب بار را بهخوبی بین مجموعههای موازی تقسیم میکند، درحالیکه کنترلکنندهٔ سرعت ایزوکرونوس برای کار مستقل، سرعتی ثابت را حفظ میکند. حالت مناسب کنترلکنندهٔ سرعت بستگی به این دارد که آیا مجموعه بهتنهایی یا همراه با سایر مجموعهها کار میکند. استفادهٔ ترکیبی از حالتها باعث ناپایداری در تقسیم بار میشود.
سوال: چرا پس از تنظیم موتور، سرعت آن نوسان میکند؟
پاسخ: نوسان سرعت نشاندهندهٔ بیشبودن بهرهٔ کنترلکنندهٔ سرعت یا وجود شلی در عملگر است، بهگونهای که اصلاح سرعت از حد مطلوب فراتر رفته و نوسان ایجاد میکند. بهرهٔ کنترلکنندهٔ سرعت را کاهش دهید یا اتصالات را تعمیر کنید، سپس آزمون را تحت بار گامی مجدداً انجام دهید. یک کنترلکنندهٔ سرعت پایدار باید بدون نوسان قابلمشاهدهای به حالت تعادل برسد.
سوال: آیا کنترلکنندهٔ سرعت میتواند موتور ضعیف را اصلاح کند؟
پاسخ: خیر. کنترلکنندهٔ سرعت تنها سوخت را برای دستیابی به سرعت تنظیمشده مدیریت میکند و نمیتواند توانی را که موتور ندارد، تأمین کند. اگر کنترلکنندهٔ سرعت نتواند دور در شرایط بار را حفظ کند، محدودیت واقعی در خود موتور یا سیستم سوخت آن است. کنترلکنندهٔ سرعت تنها ضعف را آشکار میسازد.
سوال: کنترلکنندهٔ سرعت چگونه آزمون میشود؟
پاسخ: بار گامبهگام اعمال کنید و با استفاده از یک کنتور یا سوابق کنترلکنندهٔ سرعت، بازیابی فرکانس را بررسی کنید و نتیجه را در مقایسه با طبقهٔ استاندارد ایزو ۸۵۲۸ ارزیابی نمایید. یک کنترلکنندهٔ سرعت خوب بهسرعت پایدار میشود و بدون نوسان مداوم (هانت) عمل میکند. بررسیهای سالانهٔ بار گامبهگام، تغییرات آهسته را بهموقع شناسایی میکنند.
سوال: آیا کنترلکنندهٔ سرعت نیاز به نگهداری دارد؟
پاسخ: خود کنترلکنندهٔ سرعت الکترونیکی است و نیاز به نگهداری کمی دارد، اما اکچویتور و اتصالاتی که آن کنترل میکند باید از نظر شلبودن و سایش بازرسی شوند. اتصالات چسبنده باعث هانت شدن کنترلکنندهٔ سرعت و سایش سریعتر آن میشوند. اگر انتهای مکانیکی محکم نگه داشته شود، کنترلکنندهٔ سرعت آرام باقی میماند.

