
 EN


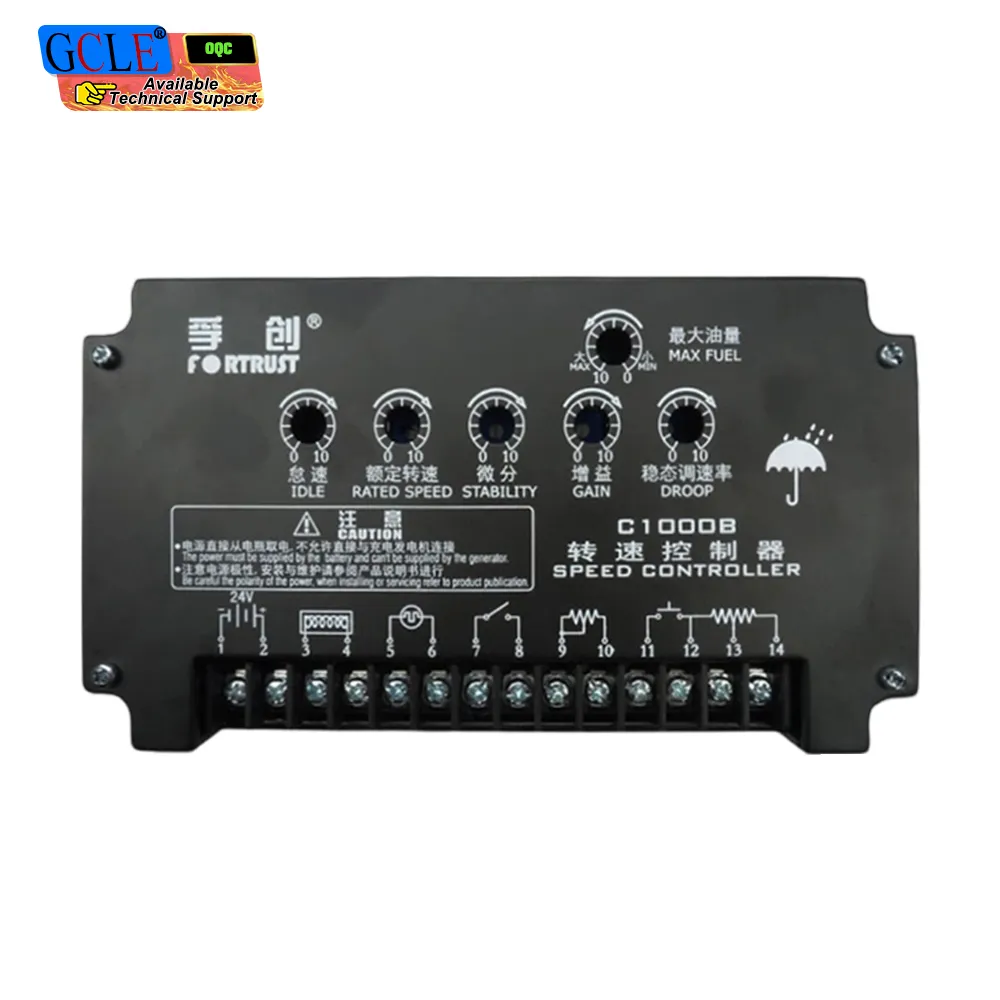
Uzak Bir Alanda Ortaya Çıkan Bir Devir Sayacı Sorunu
Rüzgârlı bir kıyıda bulunan bir telekomünikasyon sitesi, jeneratör setinin frekansının yükte ani değişim olduğunda dalgalanması nedeniyle sürekli inverter kesintisi yaşıyordu. Hız kontrol cihazı çok yumuşak ayarlanmıştı; bu yüzden motor her değişimde gecikiyordu ve inverter kendini korumak için kapanıyordu. Sahada yapılan bir ayarlama sonrası, hız kontrol cihazı frekansı dar bir aralıkta sabit tutmayı başardı ve site, tek bir kesinti yaşanmaksızın yükteki ani değişimleri sorunsuz atlattı; bu da aylarca süren gece yarısı çağrılarını sona erdirdi.
Frekans kayması
Frekans kayması, ilk olarak aydınlatmada titreme olarak ortaya çıktı, ardından bir pompa başlatılırken invertör arızaları olarak görüldü. Hız kontrol cihazının kaydı, her adımdan sonra yavaş bir kurtuluş gösterdi; bu da kazancın çok düşük ayarlandığını gösteriyordu. Hız kontrol cihazının tepkisini artırarak sorun giderildi ve gereksiz devreye çıkışlar ortadan kalktı. Sahada yapılan adım-yük testi, tahmin etmek yerine çözümün doğruluğunu kanıtladı ve hız kontrol cihazı o zamandan beri sorunsuz çalıştı.
Gizli mekanik arıza
Döngüyü sıkılaştırmak, aynı zamanda hız kontrol cihazının fazladan yakıt kullanarak gizlediği yorulmuş bir aktüatör bağlantısı da ortaya çıkardı. Hız kontrol cihazının kararlı hâle gelmesinin ardından bağlantıdaki gecikme görünür hâle geldi ve değiştirildi. Bir hız kontrol cihazı, zayıf bir mekanik sonu sadece belirli bir süre gizleyebilir. Bağlantının onarılması, hız kontrol cihazının daha az yakıt tüketmesini ve daha hızlı kurtulmasını sağladı; bu aynı zamanda yük adımlarında önceki sistemde oluşan dumanı da azalttı.
Site yöneticisi aynı zamanda her seferdeki yakıt kullanımını kaydetmeye başladı; bu da aşınmış bağlantı elemanının ne kadar maliyet oluşturduğunu ortaya çıkardı. Hız kontrol cihazı ayarlandıktan ve bağlantı elemanı serbest bırakıldıktan sonra, aynı yükte daha az yakıt tüketildi ve her adımdan sonra daha hızlı toparlandı. Bu tasarruf, servis çağrısının maliyetini bir ay içinde karşıladı. Hız kontrol cihazından alınan veriler, faydayı yalnızca bir his olmaktan çıkarıp somut hale getirdi; operatör artık bütçe görüşmelerinde rakamlara güveniyor. Bu güven, adım-yük testini tartışmalı bir konudan sabit bir maddeye dönüştürdü.
Kötü Hız Kontrolünün Riskleri
Frekans ve yük uyumsuzluğu
Frekans ve yük uyumsuzluğu ilk risktir. Bir hız kontrol cihazı devir sayısını (RPM) sabit tutamadığında frekans da buna göre değişir ve saatler, invertörler ile motorlar sapma gösterir ya da arıza verir. Adım-yükte yavaşlayan bir ünite, bir pompayı durdurabilir veya kritik bir besleyiciyi kesintiye uğratabilir; böylece küçük bir regülatör hatası gerçek bir kesintiye dönüşebilir. Dar bir hız kontrol bandı, bu yükleri istikrarlı tutar ve siteyi kabul edilebilir sınırlar içinde tutar.
Arama hareketinden kaynaklanan aşınma
Avcılık nedeniyle aşınma ikinci risktir. Salınım yapan bir devir kontrol cihazı, aktüatörü ve yakıt rafını sürekli hareket ettirir; bu da parçalarda aşınmaya ve yakıt israfına neden olur. Sabit avcılık ayrıca motoru eşit olmayan şekilde ısıtır ve ömrünü kısaltır. Sabit bir devir kontrol cihazı hem yükü hem de makineyi sakin tutar. Adım yükleme kontrolü ile avcılığı erken tespit etmek, aktüatörü ve yakıt sisteminin aşağı akışındaki bileşenleri korur.
Bir Devir Kontrol Cihazının Devri Nasıl Sabit Tutuğu
Geri bildirim ve aktüatör
Geri bildirim ve aktüatör döngüyü oluşturur. Devir kontrol cihazı, bir manyetik alıcıdan veya krank sinyalinden motor devrini okur ve bunu ayar noktasıyla karşılaştırır; ardından yakıt eklemek veya kesmek için aktüatörü çalıştırır. Devir düşerse devir kontrol cihazı rafı açar; devir yükselirse rafı geri çeker. Bu sürekli düzeltme işlemi, devri sabit tutar. Devir kontrol cihazının ölçüm kalitesi, motorun ne kadar sıkı tutulabileceğini belirler.
Droop (devir düşüşü) ile izokron (sabit devir)
Droop ile izokron arasındaki seçim ana çalışma modudur. Droop hız kontrolcüsü, yük arttıkça hızın hafifçe düşmesine izin verir; bu da hız eğimine göre yük paylaşımı yapan paralel gruplar için uygundur. İzokron hız kontrolcüsü ise yükten bağımsız olarak sabit bir hızı korur; bu da hassas ekipmanları besleyen tek başına çalışan gruplar için uygundur. Hız kontrolcüsü modunun seçilmesi, tesisin değişim koşullarında nasıl davranacağını belirler. Aynı barada farklı modların karıştırılması, genellikle kararsız yük paylaşımına neden olur.
Motor Hızı İçin Standartlar ve Bakım
Uyulması Gereken Hız Kontrol Sınıfları
ISO 8528-5, jeneratör grupları için gevşekten sıkıya doğru hız kontrol sınıflarını tanımlar ve hız kontrolcünün durağan ile geçici yük koşullarında ne başaracağını belirtir. IEC 60034, hız kontrolcüsünün yönettiği makineyi kapsar; NFPA 110 ise acil durum kullanımında grubun hızı hızlıca kazanmasını gerektirir. Bir hız kontrolcüsü, uygulamanın gerektirdiği sınıfa uygun olmalıdır. Sınıfın baştan belirtilmesi, çalıştırma testini geçen ancak gerçek basamaklı yükler altında başarısız olan bir grup oluşumunu önler.
Kurulum, İnceleme ve Ayarlama
Kurulumu, kontrolü ve ayarlamayı dikkatle yapın. Hız denetleyicisinin kazancı ve kararlılığı, genel bir varsayılan değil, motorun tepkisine uygun olmalıdır; ayrıca aktüatör bağlantısı boşluksuz ve serbest olmalıdır. Adım yük altında hız bandının yıllık kontrolü, yükü kesmeden önce kaymaları tespit eder. GCL E gibi tedarikçiler, hız denetleyicisi kiti ürünlerini motor modeline göre listeler; bu sayede kazanç aralığı başlangıçtan itibaren doğru ayarlanır. Kaydedilen bir adım-yük testi, hız denetleyicisinin hâlâ doğru ayarlandığının en iyi kanıtıdır.
Kazanç ve kararlılık değerlerinin muhite yerleştirilen bir etiket üzerinde tutulması, hız kontrol cihazının değiştirilmesi durumunda tekrar ayarlama ihtiyacını ortadan kaldırır. Motor modeliyle birlikte ölçülen adım-yük bandı hakkında kısa bir not, bir sonraki teknisyene başlangıç noktası sağlar. Şimdi saha, her bakımde adım-yük testini gerçekleştiriyor ve sonuçları arşivliyor; bu sayede yavaş kayma, inverterin devreye girmesinden çok önce fark ediliyor. Bu alışkanlık, hız kontrol cihazını bir bilinmez kutudan bakım listesindeki kontrol edilen bir öğeye dönüştürdü ve bu da gece yarısı çağrılarının azalması anlamına geliyor. Operatör şimdi bu bandı aylık çalışma saatleriyle birlikte gözden geçiriyor; bu da yoğun dönem boyunca ayarların doğru kalmasını sağlıyor.
Sıkça Sorulan Sorular
Soru: Hız kontrol cihazı aslında neyi kontrol eder?
Cevap: Hız kontrol cihazı, hızı okuyarak ve yakıt aktüatörünü bir ayar noktasına göre hareket ettirerek motor devir sayısını (RPM) sabit tutar. Hız kontrol cihazı, yük değişiklikleri sırasında frekansı sabit tutar. Onun olmaması durumunda motor yük altında yavaşlardı ya da hiç yük yokken aşırı hızlanırdı.
Soru: Droop (eğimli) mi yoksa izokron (sabit frekanslı) mı daha iyidir?
Cevap: Bir droop hız kontrolörü, paralel bağlı üniteler arasında yükü iyi paylaştırırken, bir izokronous hız kontrolörü tek başına çalışırken sabit bir hızı korur. Doğru hız kontrolörü modu, ünitenin tek başına mı yoksa diğerleriyle birlikte mi çalıştığına bağlıdır. Karışık modlar, istikrarsız yük paylaşımına neden olur.
Soru: Motor bir ayarlama sonrası neden dalgalanma (hunting) yapar?
Cevap: Dalgalanma (hunting), hız kontrolör kazancının çok yüksek olması ya da aktüatörde boşluk bulunması anlamına gelir; bu durumda düzeltme aşırıya gider. Hız kontrolör kazancını düşürün ya da bağlantı mekanizmasını onarın, ardından adım yük altında yeniden test edin. İstikrarlı bir hız kontrolörü, görünür salınım olmadan kararlı hâle gelmelidir.
Soru: Bir hız kontrolörü zayıf bir motoru düzeltebilir mi?
Cevap: Hayır. Bir hız kontrolörü, belirlenen hıza göre yakıtı yönetir ancak motorda eksik olan gücü sağlayamaz. Eğer hız kontrolörü yük altında devir sayısını (RPM) tutamıyorsa, gerçek sınırlama motorun kendisi ya da yakıt sistemiyledir. Hız kontrolörü yalnızca bu zayıflığı ortaya çıkarır.
Soru: Bir hız kontrolörü nasıl test edilir?
Cevap: Adım yükü uygulayın ve frekans kurtarma sürecini bir ölçüm cihazı veya hız kontrolcüsü kaydı ile izleyin; bant genişliğini ISO 8528 sınıfına göre kontrol edin. İyi bir hız kontrolcüsü, uzun süreli salınım (hunt) olmadan hızlıca kararlı hâle gelir. Yıllık adım-yük kontrolleri, yavaş kaymaları tespit eder.
Soru: Bir hız kontrolcüsü bakım gerektirir mi?
Cevap: Hız kontrolcüsünün kendisi elektronik bir bileşendir ve neredeyse hiç bakım gerektirmez; ancak hareket ettirdiği aktüatör ve bağlantı elemanları, boşluk ve aşınma açısından düzenli olarak denetlenmelidir. Yapışkan bir bağlantı elemanı, hız kontrolcüsünün salınım yapmasına (hunt) ve daha hızlı aşınmasına neden olur. Mekanik kısmı sıkı tutun; bu durumda hız kontrolcünüz sakin kalır.

