
 EN


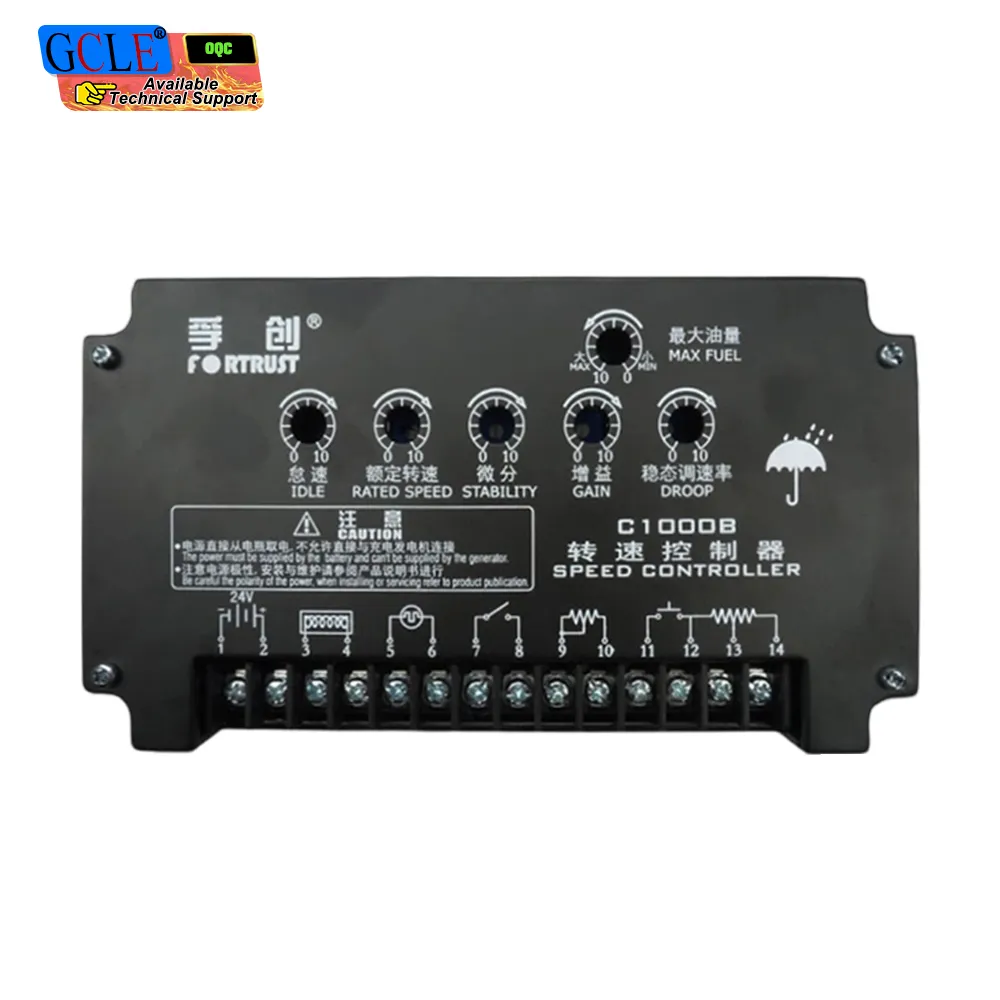
遠隔地におけるガバナー不具合
風の強い海岸沿いにある通信基地局では、負荷が変動するたびに発電機の周波数が不安定になり、インバーターが過剰に保護動作を起こしてトリップを繰り返していました。原因は速度コントローラーの設定が緩すぎたためで、負荷変動ごとにエンジンの応答が遅れ、結果としてインバーターが自己保護のために停止していたのです。現場での再調整後、速度コントローラーは周波数を非常に狭い範囲内に安定させ、負荷変動にもかかわらず一度もトリップすることなく運用できるようになりました。これにより、長期間にわたって深夜対応が必要だった状況が解消されました。
周波数のドリフト
周波数ドリフトは、最初に照明のちらつきとして現れ、その後、ポンプ起動時のインバータ故障として現れました。速度コントローラのログには、各ステップ後の緩やかな回復が記録されており、これはゲイン設定が低すぎることを示唆していました。速度コントローラの応答性を高めることで、このずれは解消され、誤作動によるトリップもなくなりました。現場で実施した段階的負荷試験により、推測ではなく確実に修正効果を検証でき、以来、速度コントローラは安定して動作しています。
見過ごされていた機械的不具合
制御ループを厳密化したことで、速度コントローラが過剰な燃料供給で隠蔽していた、劣化したアクチュエータリンク機構の不具合も明らかになりました。速度コントローラの動作が安定化すると、リンク機構の遅れが明確に観測されるようになり、交換されました。速度コントローラは、機械的な末端部の弱さを一時的に隠すことはできますが、その効果には限界があります。リンク機構の不具合を解消した結果、速度コントローラはより少ない燃料で動作するようになり、応答もさらに速くなりました。また、負荷変動時に発生していた排煙も大幅に減少しました。
現場責任者も、各運転ごとの燃料消費量を記録し始めました。その結果、摩耗したリンク機構がどれほど多くの燃料を無駄にしていたかが明確になりました。スピードコントローラの調整とリンク機構の自由度回復により、同一負荷でも燃料消費量が減少し、各ステップ後の回復も速くなりました。この節約分だけで、わずか1カ月でサービス訪問費用をまかなえるようになりました。スピードコントローラの計測データによって、効果が「実感」ではなく「数値」として可視化されたため、オペレーターは今や予算協議の際にも、その数字を信頼するようになりました。こうした信頼のおかげで、ステップ負荷試験は従来の議論の種ではなく、定例の確認項目となりました。
不適切な速度制御によるリスク
周波数と負荷の不一致
周波数と負荷の不一致は、最初のリスクです。スピードコントローラが回転数(RPM)を維持できなくなると、周波数も変動し、時計、インバータ、モーターなどが誤動作したり、故障したりします。ステップ負荷時にエンジンが失速する発電セットでは、ポンプが停止したり、重要回路の供給が途絶えたりする可能性があり、わずかなガバナー誤差が実際の停電へと発展しかねません。狭いスピードコントローラの制御帯域を維持することで、こうした負荷を安定させ、現場全体を許容範囲内に保つことができます。
ハンティングによる摩耗
狩り(ハンティング)による摩耗が第二のリスクです。振動する回転数コントローラーは、アクチュエータと燃料レールを常に動かし続け、部品の摩耗を招き、燃料を無駄にします。また、継続的なハンティングはエンジンを不均一に加熱し、寿命を短縮します。安定した回転数コントローラーは、負荷と機械の両方を静かに保ちます。ステップ負荷試験でハンティングを早期に検出すれば、アクチュエータおよび下流側の燃料システムへの負担を軽減できます。
回転数コントローラーが回転数を維持する仕組み
フィードバックとアクチュエータ
フィードバックとアクチュエータが制御ループを構成します。回転数コントローラーは、磁気ピックアップまたはクランク信号からエンジン回転数を読み取り、設定値と比較したうえで、アクチュエータを駆動して燃料を増減させます。回転数が低下すればレールを開き、上昇すれば絞ります。この継続的な補正動作こそが、回転数を一定に保つ要です。回転数コントローラーの検出精度が、エンジンの回転数制御精度を左右します。
ドロープ制御とアイソクロナス制御
ドロープ制御とアイソクロナス制御の選択が主なモード選定となります。ドロープ速度制御では、負荷増加に伴い回転速度がわずかに低下します。これは、傾斜(スロープ)によって負荷を分担する並列運転用発電機セットに適しています。一方、アイソクロナス速度制御では、負荷の変動に関わらず一定の回転速度を維持します。これは、感度の高い機器に電力を供給する単独運転用発電機セットに適しています。速度制御モードの選択は、システム全体の負荷変動時における挙動を大きく左右します。同一母線で異なる制御モードを混在させることは、通常、不安定な負荷分担を引き起こす原因となります。
エンジン回転速度に関する規格と保守管理
満たすべき制御性能クラス
ISO 8528-5では、発電機セットの制御性能を「緩やか」から「厳密」までクラス分けしており、定常負荷および過渡負荷において速度制御装置が達成すべき性能を定めています。IEC 60034は、速度制御装置が制御対象とする電動機(発電機)に関する規格であり、NFPA 110は非常用発電機セットについて、起動後速やかに定格回転速度に到達することを要求しています。速度制御装置は、その用途に応じて必要な性能クラスを満たす必要があります。設計段階で適切なクラスを明記しておくことで、起動試験は通過しても実際の急激な負荷変動時に不具合を生じるといった事態を回避できます。
設定・点検・調整
設定、点検、調整は慎重に行う必要があります。速度コントローラのゲインおよび安定性は、汎用的なデフォルトではなく、エンジンの応答特性に合わせて設定しなければなりません。また、アクチュエータのリンク機構は遊びがなく、スムーズに動作する状態である必要があります。負荷を段階的に変化させた際の速度帯域を年1回点検することで、負荷脱落を引き起こす前のドリフトを早期に検出できます。GCL E社などのサプライヤーでは、エンジン型式ごとに速度コントローラキットを提供しており、出荷時から適切なゲイン範囲が設定されています。負荷を段階的に変化させた際の動作を記録したテスト結果こそが、速度コントローラが現在も適切に調整されていることを示す最も確実な証拠です。
ゲインおよび安定性の値を筐体内のラベルに記載しておくと、スピードコントローラーを交換する際に再調整する手間が省けます。エンジン型式と実測されたステップ負荷帯域を簡単にメモしておけば、次に作業を行う技術者がすぐに着手できます。現場では、点検ごとにステップ負荷試験を実施し、その結果を記録するようになっています。このため、徐々に変化するずれも、インバーターがトリップするずっと前に検出できます。こうした習慣により、スピードコントローラーは「謎の箱」から定期点検項目の一つへと変わり、深夜の緊急対応も減りました。また、オペレーターは毎月の運転時間とともにこのステップ負荷帯域も確認するようになり、繁忙期においても設定値が適切に維持されるようになりました。
よくあるご質問
質問:スピードコントローラーとは、実際に何を制御しているのでしょうか?
回答:スピードコントローラーは、回転数(RPM)を検出し、その値が目標値と一致するよう燃料アクチュエータを駆動することで、エンジン回転数を一定に保ちます。これにより、負荷変動があっても周波数を安定させることができます。この装置がなければ、負荷がかかるとエンジンは減速し、逆に無負荷時には暴走してしまうでしょう。
質問:ドロープ制御とアイソクロナス制御——どちらが優れているでしょうか?
回答:ドロープ速度制御器は、並列運転時の負荷を均等に分担するのに適しています。一方、アイソクロナス速度制御器は、単独運転時に一定の回転数を維持するために用いられます。適切な速度制御モードは、発電セットが単独で運転するか、他のセットと並列運転するかによって決まります。異なるモードを混在させると、負荷分担が不安定になります。
質問:エンジンのチューニング後に「ハンティング」が発生するのはなぜですか?
回答:ハンティングとは、速度制御器のゲインが高すぎたり、アクチュエータに遊び(スロップ)があるために、制御補正が過剰になる現象です。速度制御器のゲインを下げたり、リンク機構の不具合を修正した後、ステップ負荷をかけて再試験を行ってください。安定した速度制御器は、目立つ振動や揺れを伴わず、速やかに定常状態に収束します。
質問:速度制御器で出力の弱いエンジンを補正できますか?
回答:いいえ。速度制御器は設定回転数を維持するために燃料供給量を調整するだけであり、エンジン自体が持たない出力を補うことはできません。負荷下で回転数を維持できない場合、その原因はエンジン本体または燃料供給系にあり、速度制御器は単にその弱点を明らかにするだけです。
質問:速度制御器の試験はどのように行いますか?
回答:ステップ負荷を印加し、周波数の回復状態を電圧計または速度コントローラのログで確認し、ISO 8528クラスに準拠した許容範囲内であるかを検証します。優れた速度コントローラは、持続的なハンティング(振動)を起こさず、素早く安定します。年1回のステップ負荷点検により、徐々に進行する特性のドリフトを早期に検出できます。
質問:速度コントローラには保守が必要ですか?
回答:速度コントローラ本体は電子式であり、ほとんどメンテナンスを必要としませんが、その駆動対象であるアクチュエータおよびリンク機構については、遊びや摩耗の有無を定期的に点検する必要があります。リンク機構が固着していると、速度コントローラがハンティングを起こし、摩耗が加速します。機械部を常に適切な状態に保つことで、速度コントローラは安定して動作し続けます。

