
 EN


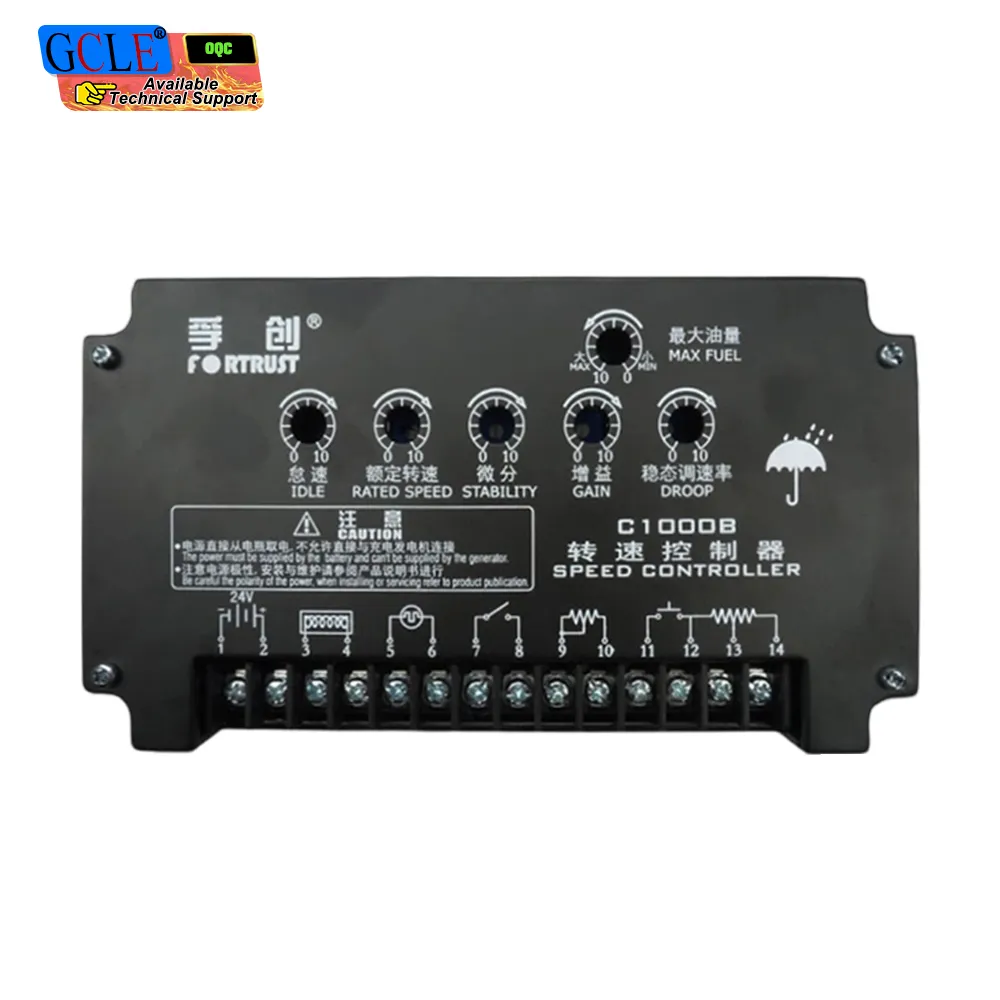
Masalah Pengaturan di Lokasi Terpencil
Sebuah lokasi telekomunikasi di pesisir berangin terus-menerus memicu trip inverter karena frekuensi genset berfluktuasi setiap kali beban berubah secara tiba-tiba. Pengatur kecepatan diatur terlalu lunak, sehingga mesin tertinggal pada setiap perubahan beban dan inverter mematikan diri sebagai bentuk perlindungan. Setelah penyetelan di lapangan, pengatur kecepatan mampu mempertahankan frekuensi dalam rentang sempit, sehingga lokasi tersebut mampu melewati perubahan beban tanpa satu pun trip—mengakhiri bulanan panggilan darurat tengah malam.
Drift frekuensi
Drift frekuensi muncul pertama kali sebagai kedipan pada lampu, lalu sebagai kesalahan inverter saat pompa dinyalakan. Log pengendali kecepatan menunjukkan pemulihan lambat setelah tiap langkah, yang mengindikasikan gain yang diatur terlalu rendah. Meningkatkan respons pengendali kecepatan menutup celah tersebut dan menghilangkan trip yang tidak perlu. Uji beban langkah di lokasi membuktikan keberhasilan perbaikan—bukan sekadar tebakan—dan pengendali kecepatan tetap stabil sejak itu.
Kesalahan mekanis tersembunyi
Memperketat loop juga mengungkap sambungan aktuator yang sudah aus, yang sebelumnya ditutupi oleh pengendali kecepatan melalui tambahan bahan bakar. Begitu pengendali kecepatan stabil, keterlambatan pada sambungan menjadi jelas dan kemudian diganti. Pengendali kecepatan hanya dapat menyamarkan kelemahan ujung mekanis dalam waktu terbatas. Memperbaiki sambungan memungkinkan pengendali kecepatan menggunakan lebih sedikit bahan bakar serta memulihkan diri lebih cepat, yang juga mengurangi asap yang biasa dihasilkan perangkat saat beban bertambah.
Manajer lokasi juga mulai mencatat penggunaan bahan bakar per operasi, yang mengungkapkan seberapa besar biaya akibat kelonggaran pada mekanisme penghubung. Dengan pengatur kecepatan yang disetel dan mekanisme penghubung yang bebas bergerak, unit tersebut mengonsumsi bahan bakar lebih sedikit pada beban yang sama serta pulih lebih cepat setelah setiap perubahan beban. Penghematan tersebut menutupi biaya kunjungan layanan dalam waktu satu bulan. Data pengatur kecepatan membuat manfaat ini terukur—bukan sekadar persepsi—dan operator kini memercayai angka-angka tersebut saat pembahasan anggaran. Kepercayaan itu menjadikan uji beban langkah sebagai agenda tetap, bukan lagi bahan perdebatan.
Risiko Pengendalian Kecepatan yang Buruk
Ketidaksesuaian frekuensi dan beban
Ketidaksesuaian frekuensi dan beban merupakan risiko pertama. Ketika pengatur kecepatan tidak mampu mempertahankan RPM, frekuensi ikut berubah, sehingga jam, inverter, dan motor menjadi tidak stabil atau mengalami gangguan. Unit yang kehilangan daya saat uji beban langkah dapat menghentikan pompa atau memutus suplai kritis, mengubah kesalahan kecil pada pengaturan governor menjadi pemadaman nyata. Rentang pengaturan kecepatan yang ketat menjaga stabilitas beban-beban tersebut serta memastikan lokasi tetap berada dalam batas toleransi.
Keausan akibat hunting
Keausan akibat hunting merupakan risiko kedua. Pengendali kecepatan yang berosilasi terus-menerus menggerakkan aktuator dan batang pengatur bahan bakar, sehingga menyebabkan keausan komponen dan pemborosan bahan bakar. Hunting konstan juga memanaskan mesin secara tidak merata dan memperpendek masa pakai. Pengendali kecepatan yang stabil menjaga beban maupun mesin tetap tenang. Mendeteksi dini gejala hunting melalui pemeriksaan beban langkah (step-load check) membantu melindungi aktuator dan sistem bahan bakar di hilir.
Cara Pengendali Kecepatan Mempertahankan RPM
Umpan balik dan aktuator
Umpan balik dan aktuator membentuk suatu lingkaran umpan balik (feedback loop). Pengendali kecepatan membaca putaran mesin dari pickup magnetis atau sinyal poros engkol, lalu membandingkannya dengan nilai acuan (set point), kemudian menggerakkan aktuator untuk menambah atau mengurangi pasokan bahan bakar. Jika putaran turun, pengendali kecepatan membuka batang pengatur; jika naik, ia mengurangi bukaan. Koreksi terus-menerus inilah yang mempertahankan RPM secara presisi. Kualitas pembacaan pengendali kecepatan menentukan seberapa ketat putaran mesin dapat dikendalikan.
Droop versus isokronus
Droop versus isochronous merupakan pilihan utama mode pengaturan kecepatan. Pengatur kecepatan tipe droop memungkinkan kecepatan turun sedikit seiring peningkatan beban, yang cocok untuk unit-unit yang dioperasikan paralel dan berbagi beban berdasarkan kemiringan kurva kecepatan. Pengatur kecepatan tipe isochronous mempertahankan kecepatan tetap tanpa tergantung beban, yang cocok untuk unit mandiri yang mensuplai peralatan sensitif. Pemilihan mode pengatur kecepatan menentukan perilaku instalasi saat terjadi perubahan beban. Menggabungkan kedua mode tersebut pada satu bus umumnya menjadi penyebab ketidakstabilan pembagian beban.
Standar dan Perawatan Kecepatan Mesin
Kelas pengaturan yang harus dipenuhi
ISO 8528-5 menetapkan kelas-kelas pengaturan untuk genset, mulai dari longgar hingga ketat, serta menjelaskan kinerja yang harus dicapai pengatur kecepatan pada kondisi beban mantap maupun beban transien. IEC 60034 mencakup mesin yang dikendalikan pengatur kecepatan, sedangkan NFPA 110 menuntut genset mencapai kecepatan operasi secara cepat untuk penggunaan darurat. Pengatur kecepatan harus memenuhi kelas yang dituntut aplikasi. Menentukan kelas sejak awal mencegah keadaan di mana genset lulus uji start namun gagal menghadapi beban langkah nyata.
Pengaturan, pemeriksaan, dan penyetelan
Lakukan pengaturan, pemeriksaan, dan penyetelan dengan cermat. Penguatan (gain) dan stabilitas pengendali kecepatan harus sesuai dengan respons mesin—bukan nilai bawaan umum—dan sambungan aktuator harus bebas gerak tanpa kendur. Pemeriksaan berkala terhadap kisaran kecepatan (speed band) di bawah beban langkah (step load) setiap tahun dapat mendeteksi pergeseran (drift) sebelum menyebabkan trip beban. Pemasok seperti GCL E menyediakan kit pengendali kecepatan yang dikategorikan berdasarkan tipe mesin, sehingga rentang penguatan (gain range) sudah cocok sejak awal pemasangan. Uji beban langkah (step-load test) yang tercatat (logged) merupakan bukti terbaik bahwa pengendali kecepatan masih dalam kondisi tersetel optimal.
Menyimpan nilai gain dan stabilitas pada label di dalam panel menghindari pengulangan penyetelan jika pengendali kecepatan pernah diganti. Catatan singkat yang mencantumkan model mesin dan rentang beban-langkah yang diukur memberikan titik awal bagi teknisi berikutnya. Saat ini, lokasi tersebut menjalankan uji beban-langkah pada setiap layanan dan menyimpan hasilnya, sehingga pergeseran lambat terdeteksi jauh sebelum memicu trip inverter. Kebiasaan ini mengubah pengendali kecepatan dari kotak misterius menjadi item yang dicek secara rutin dalam daftar perawatan—dan artinya, panggilan darurat tengah malam menjadi lebih jarang. Operator kini meninjau rentang tersebut bersamaan dengan jam operasi bulanan, sehingga pengaturan tetap akurat bahkan selama musim sibuk.
Pertanyaan yang Sering Diajukan
Pertanyaan: Sebenarnya apa yang dikendalikan oleh pengendali kecepatan?
Jawaban: Pengendali kecepatan mempertahankan putaran per menit (RPM) mesin dengan membaca kecepatan aktual dan menggerakkan aktuator bahan bakar agar sesuai dengan nilai acuan. Pengendali kecepatan menjaga frekuensi tetap stabil saat beban berubah. Tanpanya, mesin akan melambat ketika dibebani atau berputar tak terkendali saat tanpa beban.
Pertanyaan: Droop atau isokronus—mana yang lebih baik?
Jawaban: Pengendali kecepatan droop membagi beban secara merata antar unit yang dioperasikan paralel, sedangkan pengendali kecepatan isokronous mempertahankan satu kecepatan tetap untuk penggunaan mandiri. Mode pengendali kecepatan yang tepat tergantung pada apakah unit beroperasi sendiri atau bersama unit lain. Penggunaan mode campuran menyebabkan pembagian beban tidak stabil.
Pertanyaan: Mengapa mesin berayun (hunting) setelah penyetelan?
Jawaban: Berayun (hunting) berarti penguatan pengendali kecepatan terlalu tinggi atau aktuator memiliki kendur, sehingga koreksi melebihi target. Turunkan penguatan pengendali kecepatan atau perbaiki sambungan mekanis, lalu uji ulang di bawah beban langkah. Pengendali kecepatan yang stabil harus mencapai kondisi mantap tanpa ayunan yang terlihat.
Pertanyaan: Apakah pengendali kecepatan dapat memperbaiki mesin yang lemah?
Jawaban: Tidak. Pengendali kecepatan mengatur pasokan bahan bakar agar mencapai kecepatan yang ditetapkan, tetapi tidak mampu menambah daya yang tidak dimiliki mesin. Jika pengendali kecepatan gagal mempertahankan RPM di bawah beban, maka mesin atau sistem bahan bakarnya merupakan batas nyata. Pengendali kecepatan hanya mengungkap kelemahan tersebut.
Pertanyaan: Bagaimana cara menguji pengendali kecepatan?
Jawaban: Terapkan beban langkah dan amati pemulihan frekuensi menggunakan meter atau log pengendali kecepatan, serta periksa kisaran nilai terhadap kelas ISO 8528. Pengendali kecepatan yang baik akan stabil dengan cepat tanpa osilasi berkepanjangan. Pemeriksaan beban langkah tahunan dapat mendeteksi pergeseran lambat.
Pertanyaan: Apakah pengendali kecepatan memerlukan perawatan?
Jawaban: Pengendali kecepatan itu sendiri bersifat elektronik dan memerlukan sedikit perawatan, namun aktuator serta mekanisme penghubung yang dikendalikannya perlu diperiksa secara berkala untuk memastikan tidak ada kendur atau keausan. Mekanisme penghubung yang macet menyebabkan pengendali kecepatan mengalami osilasi dan mempercepat keausan. Jaga ketegangan ujung mekanis agar tetap optimal, sehingga pengendali kecepatan tetap stabil.

