
 EN


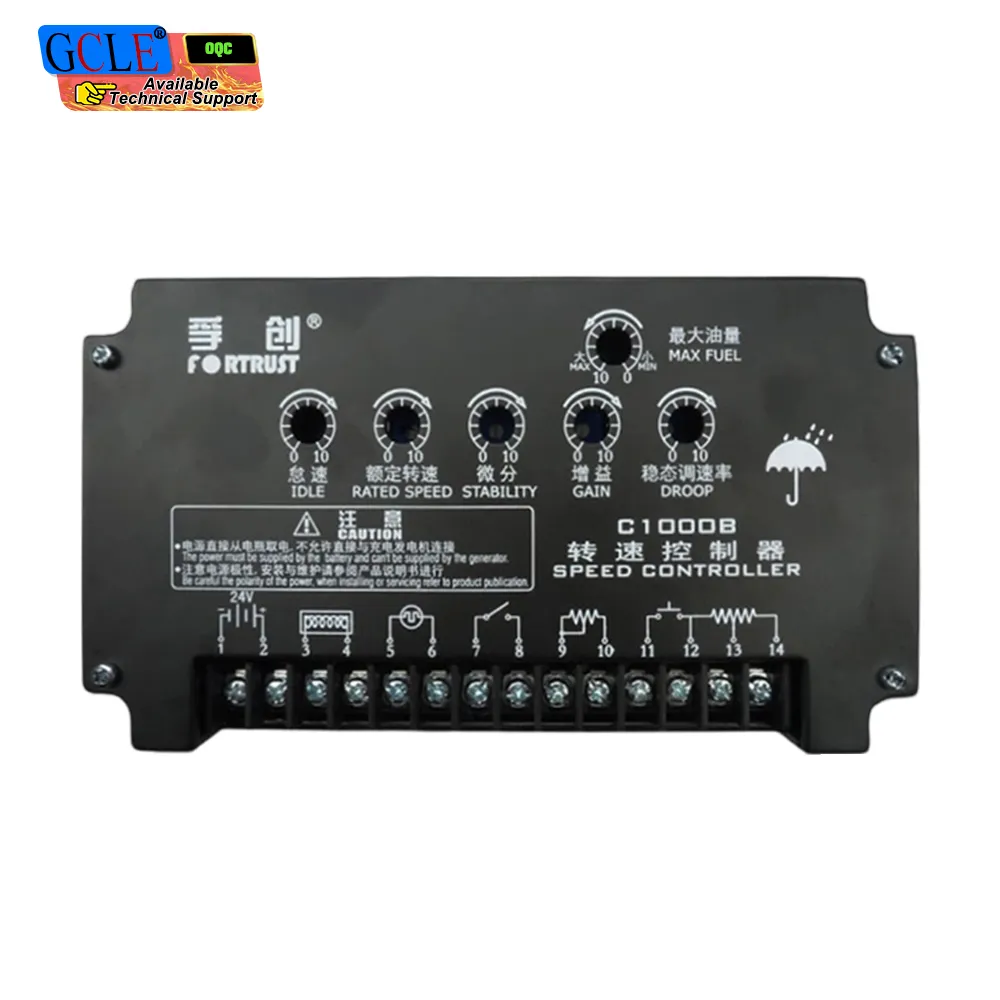
Masalah Pengawalan di Lokasi Terpencil
Suatu tapak telekomunikasi di pesisir berangin kerap memicu pemutusan inverter kerana frekuensi jana kuasa berubah-ubah setiap kali beban berubah secara mendadak. Pengawal kelajuan telah ditetapkan terlalu lembut, menyebabkan enjin tertinggal pada setiap perubahan beban dan inverter mematikan diri untuk perlindungan. Selepas penyesuaian di lokasi, pengawal kelajuan berjaya mengekalkan frekuensi dalam julat yang ketat, membolehkan tapak tersebut menghadapi perubahan beban tanpa sebarang pemutusan—mengakhiri berbulan-bulan panggilan waktu malam.
Hanyutan frekuensi
Hanyut frekuensi mula-mula kelihatan sebagai kilauan pada lampu, kemudian sebagai kegagalan penyebalik semasa permulaan pam. Log pengawal kelajuan menunjukkan pemulihan perlahan selepas setiap langkah, yang menunjukkan nilai gandaan yang ditetapkan terlalu rendah. Meningkatkan tindak balas pengawal kelajuan menutup jurang tersebut dan menghilangkan pelancongan tidak diingini. Ujian beban langkah di tapak membuktikan penyelesaian ini—bukan tekaan—dan pengawal kelajuan berfungsi stabil sejak itu.
Kesilapan mekanikal tersembunyi
Memperketat gelung juga mendedahkan sambungan aktuator yang sudah haus, yang sebelum ini ditutupi oleh pengawal kelajuan melalui penggunaan bahan api tambahan. Setelah pengawal kelajuan menjadi stabil, kelambatan pada sambungan itu menjadi jelas dan digantikan. Pengawal kelajuan hanya boleh menyembunyikan kelemahan hujung mekanikal untuk tempoh tertentu sahaja. Membaiki sambungan membolehkan pengawal kelajuan menggunakan bahan api lebih sedikit dan memulih dengan lebih cepat, serta mengurangkan asap yang dihasilkan oleh sistem semasa langkah beban.
Pengurus tapak juga mula merekod penggunaan bahan api bagi setiap jalan, yang mendedahkan berapa banyak kos yang ditanggung akibat sambungan yang haus. Dengan pengawal kelajuan ditetapkan dan sambungan dibebaskan, set tersebut membakar lebih sedikit bahan api pada beban yang sama dan pulih lebih cepat selepas setiap langkah. Jumlah penjimatan ini menampung kos panggilan perkhidmatan dalam masa satu bulan. Data pengawal kelajuan menjadikan faedah ini nyata—bukan sekadar perasaan—dan operator kini mempercayai angka-angka tersebut semasa perbincangan bajet. Kepercayaan ini telah menjadikan ujian beban langkah sebagai item tetap, bukan lagi subjek pertelingkahan.
Risiko Kawalan Kelajuan yang Lemah
Ketidaksesuaian frekuensi dan beban
Ketidaksesuaian frekuensi dan beban merupakan risiko pertama. Apabila pengawal kelajuan tidak mampu mengekalkan RPM, frekuensi turut berubah, menyebabkan jam, penyongsang, dan motor menjadi tidak stabil atau rosak. Satu set yang terhenti ketika dikenakan beban langkah boleh menyebabkan pam terhenti atau pemutus bekalan penting terputus, mengubah kesilapan kecil dalam pengaturan kelajuan kepada gangguan sebenar. Julat kawalan kelajuan yang ketat mengekalkan ketenangan beban-beban tersebut dan menjamin tapak beroperasi dalam had toleransi.
Haus akibat pelacakan
Kehausan akibat pengawalan ialah risiko kedua. Pengawal kelajuan yang berayun terus-menerus menggerakkan aktuator dan rel kereta api bahan api, menyebabkan haus pada komponen dan pembaziran bahan api. Pengawalan berterusan juga memanaskan enjin secara tidak sekata dan memendekkan jangka hayatnya. Pengawal kelajuan yang stabil mengekalkan beban dan jentera dalam keadaan tenang. Mengesan pengawalan lebih awal melalui ujian beban langkah menjimatkan aktuator dan sistem bahan api di bahagian hilir.
Cara Pengawal Kelajuan Menetapkan RPM
Suap balik dan aktuator
Suap balik dan aktuator membentuk gelung. Pengawal kelajuan membaca kelajuan enjin daripada isyarat magnet atau isyarat engkol, kemudian membandingkannya dengan titik tetap, sebelum menggerakkan aktuator untuk menambah atau mengurangkan bahan api. Jika kelajuan turun, pengawal kelajuan membuka rel kereta api; jika naik, ia mengurangkan bekalan. Pembetulan berterusan inilah yang menetapkan RPM. Kualiti bacaan pengawal kelajuan menentukan seberapa ketat enjin boleh dikawal.
Droop berbanding isokronus
Pilihan utama mod ialah droop berbanding isokronus. Pengawal kelajuan droop membenarkan kelajuan turun sedikit apabila beban meningkat, yang sesuai untuk set selari yang berkongsi beban melalui kecerunan kelajuan. Pengawal kelajuan isokronus mengekalkan kelajuan tetap tanpa mengira beban, yang sesuai untuk set tunggal yang membekalkan peralatan sensitif. Pemilihan mod pengawal kelajuan menentukan cara loji bertindak balas terhadap perubahan. Menggabungkan pelbagai mod pada satu bas biasanya menyebabkan perkongsian beban tidak stabil.
Piawaian dan Penjagaan Kelajuan Enjin
Kelas pengawalan yang mesti dipenuhi
ISO 8528-5 menetapkan kelas pengawalan untuk set penjana, dari longgar hingga ketat, serta menentukan prestasi yang mesti dicapai pengawal kelajuan di bawah beban mantap dan beban seketika. IEC 60034 merangkumi jentera yang dikawal oleh pengawal kelajuan, manakala NFPA 110 mensyaratkan set mencapai kelajuan dengan cepat untuk kegunaan kecemasan. Pengawal kelajuan mesti memenuhi kelas yang diperlukan aplikasi. Menetapkan kelas sejak awal mengelakkan situasi di mana set lulus ujian permulaan tetapi gagal di bawah beban langkah sebenar.
Pasang, periksa dan laraskan
Pasang, periksa dan laraskan dengan teliti. Nilai gandaan dan kestabilan pengawal kelajuan mesti sepadan dengan tindak balas enjin, bukan nilai lalai am, dan sambungan aktuator mesti bebas tanpa longgar. Semakan tahunan terhadap julat kelajuan di bawah beban langkah dapat mengesan hanyutan sebelum ia menyebabkan terhentinya beban. Pembekal seperti GCL E menyenaraikan kit pengawal kelajuan mengikut model enjin supaya julat gandaan sesuai dengan set dari permulaan. Ujian beban langkah yang direkodkan merupakan bukti terbaik bahawa pengawal kelajuan masih terselaras.
Menyimpan nilai gain dan kestabilan pada label di dalam kandang menyelamatkan daripada mengulang kerja sekiranya pengawal kelajuan diganti. Catatan ringkas yang menyenaraikan model enjin dan julat beban-langkah yang diukur memberi titik permulaan kepada teknisi seterusnya. Tapak ini kini menjalankan ujian beban-langkah pada setiap perkhidmatan dan menyimpan hasilnya, jadi sebarang perubahan perlahan dapat dikesan jauh sebelum ia mencetuskan pelindung pintar. Amalan ini menukar pengawal kelajuan daripada kotak misteri kepada item yang disemak dalam senarai penyelenggaraan—dan bermaksud panggilan tengah malam berkurangan. Operator kini meninjau julat tersebut bersama jam operasi bulanan, yang mengekalkan nilai tetap tepat sepanjang musim sibuk.
Soalan Lazim
Soalan: Apakah sebenarnya dikawal oleh pengawal kelajuan?
Jawapan: Pengawal kelajuan menetapkan kelajuan putaran enjin (RPM) dengan membaca kelajuan sebenar dan menggerakkan aktuator bahan api untuk sepadan dengan titik tetap. Pengawal kelajuan mengekalkan frekuensi stabil apabila beban berubah. Tanpanya, enjin akan melambat di bawah beban atau berlari tidak terkawal tanpa beban.
Soalan: Droop atau isokronus—yang mana lebih baik?
Jawapan: Pengawal kelajuan droop berkongsi beban dengan baik antara set yang diparalelkan, manakala pengawal kelajuan isokronous mengekalkan satu kelajuan untuk penggunaan berasingan. Mod pengawal kelajuan yang betul bergantung pada sama ada set tersebut beroperasi secara berasingan atau bersama set lain. Mod bercampur menyebabkan perkongsian beban tidak stabil.
Soalan: Mengapa enjin berayun selepas penyesuaian?
Jawapan: Ayunan bermaksud gandaan pengawal kelajuan terlalu tinggi atau aktuator mempunyai keleluasaan, sehingga pembetulan melampaui sasaran. Kurangkan gandaan pengawal kelajuan atau baiki sambungan mekanikal, kemudian uji semula di bawah beban langkah. Pengawal kelajuan yang stabil harus kembali ke keadaan seimbang tanpa ayunan yang kelihatan.
Soalan: Bolehkah pengawal kelajuan membaiki enjin yang lemah?
Jawapan: Tidak. Pengawal kelajuan mengawal bekalan bahan api kepada kelajuan tetap tetapi tidak dapat menambah kuasa yang tidak dimiliki enjin. Jika pengawal kelajuan gagal mengekalkan RPM di bawah beban, maka enjin atau sistem bahan apinya merupakan had sebenar. Pengawal kelajuan hanya mendedahkan kelemahan tersebut.
Soalan: Bagaimanakah pengawal kelajuan diuji?
Jawapan: Gunakan beban langkah dan perhatikan pemulihan frekuensi dengan meter atau log pengawal kelajuan, serta semak julat tersebut terhadap kelas ISO 8528. Pengawal kelajuan yang baik menstabilkan diri dengan cepat tanpa berayun secara berterusan. Semakan beban langkah tahunan dapat mengesan perubahan perlahan.
Soalan: Adakah pengawal kelajuan memerlukan penyelenggaraan?
Jawapan: Pengawal kelajuan itu sendiri bersifat elektronik dan memerlukan sedikit sahaja penyelenggaraan, tetapi aktuator dan sambungan mekanis yang dikawalnya perlu diperiksa untuk kekenduran dan haus. Sambungan mekanis yang melekat menyebabkan pengawal kelajuan berayun dan haus lebih cepat. Pastikan hujung mekanis sentiasa ketat supaya pengawal kelajuan kekal stabil.

