
 EN


जनरेटर सुरक्षा और उचित रूप से कार्य कर रहे गति नियामक के बीच महत्वपूर्ण संबंध
जो जनरेटर भार परिवर्तन की स्थितियों के तहत स्थिर घूर्णन गति बनाए रखने में असमर्थ होता है, वह एक दायित्व है, न कि एक संपत्ति। गति नियामक — जो अक्सर जनरेटर विशिष्टता पत्रकों में सबसे कम चर्चित घटक होता है — वह उपकरण है जो विनाशकारी अतिगति विफलताओं को रोकता है, जुड़े हुए उपकरणों को आवृत्ति से होने वाली क्षति से बचाता है और सुनिश्चित करता है कि जनरेटर शुरू होते ही उपयोग में लाये जा सकने वाली शक्ति प्रदान करे।
गति नियामक कैसे जनरेटर विफलता मोड्स के खिलाफ सुरक्षा प्रदान करता है
अतिगति रोकथाम: अंतिम सुरक्षा कार्य
प्रत्येक डीजल जनरेटर की अधिकतम सुरक्षित घूर्णन गति होती है, जो आमतौर पर 50 हर्ट्ज़ के चार-ध्रुवीय मशीनों के लिए 1,500 आरपीएम और 60 हर्ट्ज़ के समकक्ष मशीनों के लिए 1,800 आरपीएम होती है। इन गतियों से अधिक होने पर, रोटर के वाइंडिंग पर केंद्रापसारक बल डिज़ाइन सीमाओं से अधिक हो जाते हैं, और यांत्रिक तनाव के कारण वाइंडिंग का स्थानांतरण, बेयरिंग की विफलता या अत्यधिक मामलों में रोटर का विघटन हो सकता है। एक विफल गति नियामक (स्पीड गवर्नर), जो इंजन को अनियंत्रित रूप से चलने देता है — डीजल ईंधन की आपूर्ति करता है बिना किसी प्रतिबंधक संकेत के जो "पर्याप्त" कहता हो — एक यांत्रिक खतरा उत्पन्न करता है जिसे कोई भी सर्किट ब्रेकर रोक नहीं सकता।
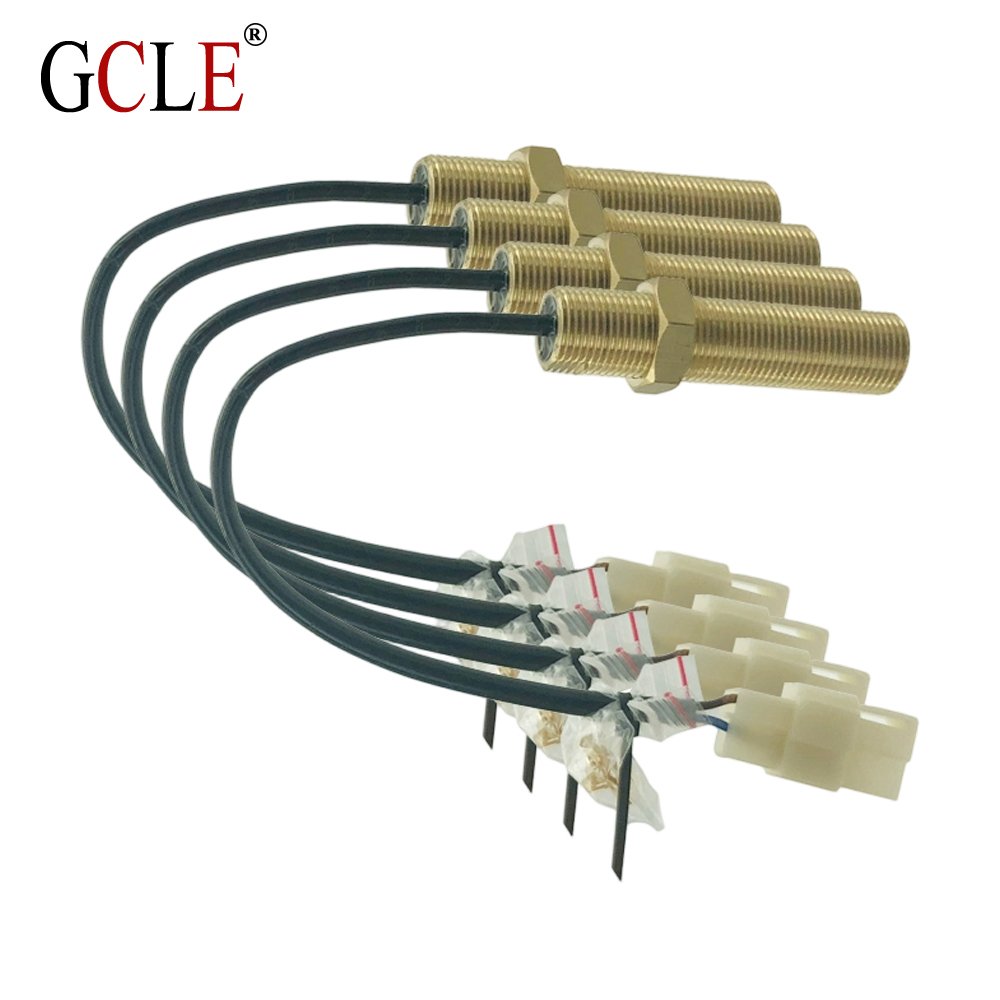
इलेक्ट्रॉनिक गति नियंत्रक चुंबकीय पिकअप सेंसर के माध्यम से इंजन की आरपीएम (RPM) की निगरानी करते हैं, जो दांतेदार फ्लाईव्हील रिंग को पढ़ता है। सेंसर एक एसी वोल्टेज उत्पन्न करता है, जिसकी आवृत्ति इंजन की गति के समानुपाती होती है। नियंत्रक का सूक्ष्मप्रोसेसर इस आवृत्ति की तुलना सेटपॉइंट (1,500 या 1,800 आरपीएम, जो क्रमशः 50 या 60 हर्ट्ज़ के बराबर है) से करता है और ईंधन इंजेक्शन पंप रैक को नियंत्रित करने वाले एक्चुएटर की स्थिति को समायोजित करता है। जब भार में वृद्धि होती है और आरपीएम कम होने लगती है, तो नियंत्रक कुछ मिलीसेकंड के भीतर ईंधन की आपूर्ति बढ़ा देता है, जिससे आवृत्ति विचलन 2–3% से अधिक नहीं होने पाता और गति पुनः स्थापित हो जाती है। जब कोई भारी भार अचानक डिस्कनेक्ट हो जाता है, तो नियंत्रक ओवरशूट को रोकने के लिए ईंधन को त्वरित रूप से कम कर देता है — यह एक महत्वपूर्ण कार्य है जो धीमा या खराब नियंत्रक पूरा नहीं कर सकता।
आवृत्ति स्थिरता और जुड़े हुए उपकरणों की सुरक्षा
जनरेटर की आवृत्ति आउटपुट इंजन के आरपीएम (RPM) का सटीक अनुसरण करती है। आरपीएम में 1% की कमी से आवृत्ति में 1% की कमी हो जाती है — 50.0 हर्ट्ज़ से 49.5 हर्ट्ज़ तक। संवेदनशील उपकरण, विशेष रूप से चिकित्सा प्रतिबिंबन प्रणालियाँ, डेटा केंद्र के सर्वर और औद्योगिक मोटरों में परिवर्तनशील-आवृत्ति ड्राइव, आवृत्ति विचलन को केवल ±1–2% तक सहन कर सकते हैं, उसके बाद सुरक्षा शटडाउन या विनिर्देश से बाहर संचालन के लिए सक्रिय हो जाते हैं।
गति नियंत्रक का प्रतिक्रिया समय और ड्रूप सेटिंग निर्धारित करते हैं कि भार परिवर्तनों के माध्यम से जनरेटर आवृत्ति को कितनी कसकर बनाए रखता है। आइसोक्रोनस मोड — जिसमें नियंत्रक भार के बावजूद सटीक रूप से समान गति बनाए रखता है — एकल-जनरेटर स्थापनाओं के लिए उपयुक्त है। ड्रूप मोड, जो आमतौर पर 3–5% पर सेट किया जाता है, कई जनरेटरों को समानांतर विन्यास में भार को समानुपातिक रूप से साझा करने की अनुमति देता है। गलत तरीके से कॉन्फ़िगर की गई ड्रूप सेटिंग के कारण एक जनरेटर अधिक भार लेता है जबकि अन्य निष्क्रिय रहते हैं, जिससे असमान घिसावट और संभावित अतिभार ट्रिप उत्पन्न हो सकते हैं।
यांत्रिक बनाम इलेक्ट्रॉनिक गति नियंत्रक: विश्वसनीयता की तुलना
यांत्रिक गति नियंत्रक इंजन के कैमशाफ्ट द्वारा संचालित स्प्रिंग-लोडेड फ्लाइवेट्स का उपयोग करते हैं। जैसे-जैसे इंजन की गति बढ़ती है, अपकेंद्रीय बल फ्लाइवेट्स को स्प्रिंग के तनाव के विरुद्ध बाहर की ओर धकेलता है, जिससे ईंधन रैक बंद स्थिति की ओर खींचा जाता है। यह यांत्रिक प्रतिपुष्टि लूप सरल है, लेकिन इसमें घर्षण, क्षरण और 200–500 मिलीसेकंड का प्रतिक्रिया समय होता है — जो स्थिर भार के लिए स्वीकार्य है, लेकिन त्वरित परिवर्तनों के लिए सीमांत है।
इलेक्ट्रॉनिक गति नियंत्रक मैकेनिकल घर्षण बिंदुओं को समाप्त कर देते हैं। एक माइक्रोप्रोसेसर-आधारित पीआईडी नियंत्रक चुंबकीय पिकअप सिग्नल को पढ़ता है और आमतौर पर 10–50 मिलीसेकंड में एक विद्युत एक्चुएटर को संचालित करता है। तेज़ प्रतिक्रिया से आवृत्ति नियंत्रण को कड़ा किया जा सकता है और बड़े मोटरों के प्रारंभ होने पर मैकेनिकल नियंत्रकों द्वारा उत्पादित वोल्टेज और आवृत्ति के गिरावट को रोका जा सकता है। महत्वपूर्ण अनुप्रयोगों — अस्पतालों, डेटा केंद्रों, फार्मास्यूटिकल विनिर्माण — के लिए, मैकेनिकल से इलेक्ट्रॉनिक गति नियंत्रण में अपग्रेड करना अक्सर प्रति डॉलर खर्च की गई राशि के लिए विश्वसनीयता में सबसे महत्वपूर्ण सुधार का प्रतिनिधित्व करता है।
एक अस्पताल के जनरेटर की लगभग दुर्घटना
एक क्षेत्रीय अस्पताल, जो आपातकालीन बैकअप के लिए 500 किलोवोल्ट-एम्पियर के डीजल जनरेटर का संचालन कर रहा था, को मासिक परीक्षण के दौरान एक लगभग आपदाकारी अतिवेग घटना का सामना करना पड़ा। यांत्रिक गति नियामक, जो 15 वर्ष पुराने जनरेटर का मूल भाग था, फ्लाइवेट लिंकेज में आंतरिक घर्षण से पीड़ित हो गया था, जिसके कारण परीक्षण भार को डिस्कनेक्ट करने पर ईंधन रैक को पूर्णतः बंद करने में असमर्थता हो गई। इंजन के आरपीएम (RPM) 2,100 तक बढ़ गए, जिससे एक सतर्क ऑपरेटर ने आपातकालीन बंद बटन दबाया।
घटना के बाद की जांच में पाया गया कि फ्लाइवेट के पिवट पिन अंडाकार आकृति में पहन गए थे, जिससे लिंकेज में इतनी ढील हो गई कि गवर्नर लगभग 1,800 आरपीएम से कम गति पर प्रतिक्रिया नहीं दे सकता था — जो इंजन की नामांकित गति है। अस्पताल ने यांत्रिक गवर्नर को निंगदे ड्रैगन टेक्नोलॉजी से प्राप्त एक इलेक्ट्रॉनिक गति गवर्नर से प्रतिस्थापित कर दिया, जो मौजूदा चुंबकीय पिकअप सेंसर और एक्चुएटर माउंट के साथ सीधी संगतता प्रदान करता था। स्थापना के बाद, जनरेटर शून्य से पूर्ण नामांकित आउटपुट तक लोड चरणों में ±0.5% के भीतर गति बनाए रखता था। अस्पताल ने अपने निवारक रखरखाव कार्यक्रम को अद्यतन किया ताकि प्रत्येक तिमाही में गवर्नर प्रतिक्रिया परीक्षण शामिल किया जा सके।
अक्सर पूछे जाने वाले प्रश्न
आइसोक्रोनस और ड्रूप गति नियंत्रण के बीच क्या अंतर है?
समकालिक नियंत्रण (आइसोक्रोनस गवर्निंग) भार के बावजूद सटीक रूप से समान गति बनाए रखता है — जो एकल जनरेटर स्थापनाओं के लिए आदर्श है। ढलान नियंत्रण (ड्रूप गवर्निंग) शून्य भार से पूर्ण भार तक 3–5% की गति कमी की अनुमति देता है, जिससे समानांतर जनरेटरों के बीच आनुपातिक भार साझादारी संभव होती है। निंगदे ड्रैगन टेक्नोलॉजी के इलेक्ट्रॉनिक गति नियंत्रक दोनों मोड का समर्थन करते हैं।
जनरेटर गति नियंत्रक का परीक्षण कितनी बार किया जाना चाहिए?
प्रत्येक मासिक जनरेटर अभ्यास के दौरान भार अस्वीकृति का अनुकरण करके नियंत्रक प्रतिक्रिया का परीक्षण करें — अल्पकालिक रूप से 80% भार पर चलाएँ, फिर डिस्कनेक्ट करें और यह देखें कि क्या इंजन अतिगति (ओवरस्पीड) की स्थिति में पहुँचता है। औपचारिक कैलिब्रेशन प्रत्येक 500 ऑपरेटिंग घंटे या वार्षिक रूप से, जो भी पहले आए, के बाद किया जाना चाहिए ताकि घिसावट को ओवरस्पीड घटनाओं के कारण बनने से पहले ही पकड़ा जा सके।
क्या एक इलेक्ट्रॉनिक गति नियंत्रक को पुराने जनरेटर पर पुनः स्थापित किया जा सकता है?
हाँ, अधिकांश यांत्रिक गवर्नर माउंट इलेक्ट्रॉनिक रीट्रोफिट किट्स स्वीकार कर सकते हैं। इसके लिए एक चुंबकीय पिकअप सेंसर (यदि पहले से मौजूद नहीं है) और एक संगत एक्चुएटर ब्रैकेट की आवश्यकता होती है। रीट्रोफिट का लाभ आमतौर पर आवृत्ति-संबंधित उपकरण क्षति में कमी के माध्यम से स्वयं को वसूल कर लेता है।
एक विफल होते गति नियंत्रक के लक्षण क्या हैं?
हंटिंग — सेटपॉइंट के चारों ओर आरपीएम का ±50–100 आरपीएम के दायरे में दोलन — सबसे प्रारंभिक लक्षण है। लोड परिवर्तनों के प्रति धीमी प्रतिक्रिया, उपकरण शुरू होने पर श्रव्य आवृत्ति परिवर्तन और लोड स्वीकृति के दौरान काला धुआँ गवर्नर की घटती प्रतिक्रिया को दर्शाते हैं।
इलेक्ट्रॉनिक गति नियंत्रक विफलता के क्या कारण हैं?
सबसे आम विफलता बिंदुओं में चुंबकीय पिकअप सेंसर (धातु के कणों द्वारा दूषित या गलत गैप समायोजित), एक्चुएटर वायरिंग का क्षरण और बिजली आपूर्ति की अस्थिरता शामिल हैं। माइक्रोप्रोसेसर स्वयं दुर्लभता से विफल होता है — लगभग सभी इलेक्ट्रॉनिक गवर्नर समस्याएँ सेंसर या कनेक्शन से जुड़ी होती हैं।
तापमान गति नियंत्रक के प्रदर्शन को कैसे प्रभावित करता है?
इलेक्ट्रॉनिक गवर्नर्स में उनके पीआईडी (PID) एल्गोरिदम में तापमान संपूर्णन शामिल होता है। यांत्रिक गवर्नर्स तापमान के प्रति संवेदनशील होते हैं क्योंकि स्प्रिंग दरें तापमान के साथ बदल जाती हैं और तेल की श्यानता फ्लाइवेट की गति को प्रभावित करती है। इलेक्ट्रॉनिक नियंत्रण इन तापीय परिवर्तनशीलताओं को समाप्त कर देता है।

