
 EN


Գեներատորի անվտանգության և ճիշտ աշխատող արագության կարգավորիչի միջև կարևորագույն կապը
Գեներատորը, որը չի կարողանում պահպանել կայուն պտտման արագություն բեռնվածության փոփոխության պայմաններում, վտանգ է ներկայացնում, այլ ոչ թե ակտիվ գույք։ Արագության կարգավորիչը՝ հաճախ գեներատորի տեխնիկական բնութագրերի ցուցակում ամենաքիչ քննարկվող բաղադրիչը, այն սարքն է, որը կանխում է արագացման պատճառով կատաստրոֆիկ ավарիաները, պաշտպանում միացված սարքավորումները հաճախականության վնասվածքից և ապահովում է, որ գեներատորը միանգամից տրամադրի օգտագործելի էլեկտրական էներգիա։
Ինչպես է արագության կարգավորիչը պաշտպանում գեներատորը ավարիայի տարբեր ձևերից
Արագացման կանխում. վերջնական անվտանգության ֆունկցիա
Յուրաքանչյուր դիզելային գեներատոր ունի առավելագույն անվտանգ պտտման արագություն, սովորաբար 1500 оборот/րոպե 50 Հց չորս բևեռանի մեքենաների համար և 1800 оборот/րոպե 60 Հց համարժեքների համար: Այս արագություններից բարձր դեպքում ռոտորի շարժական մասերի վրա ազդող ցենտրաբերության ուժերը գերազանցում են նախագծային սահմանափակումները, իսկ մեխանիկական լարվածությունը կարող է առաջացնել շարժական մասերի տեղաշարժ, սայլակների ավարիա կամ ծայրահեղ դեպքերում՝ ռոտորի քայքայում: Անհաջող արագության կարգավորիչը, որը թույլ է տալիս շարժիչի անվերահսկելի աշխատանք՝ առանց սահմանափակող ազդանշանի, որը ասում է «բավարար», ստեղծում է մեխանիկական վտանգ, որը որևէ ավտոմատ մետաղալար չի կարող կանգնեցնել:
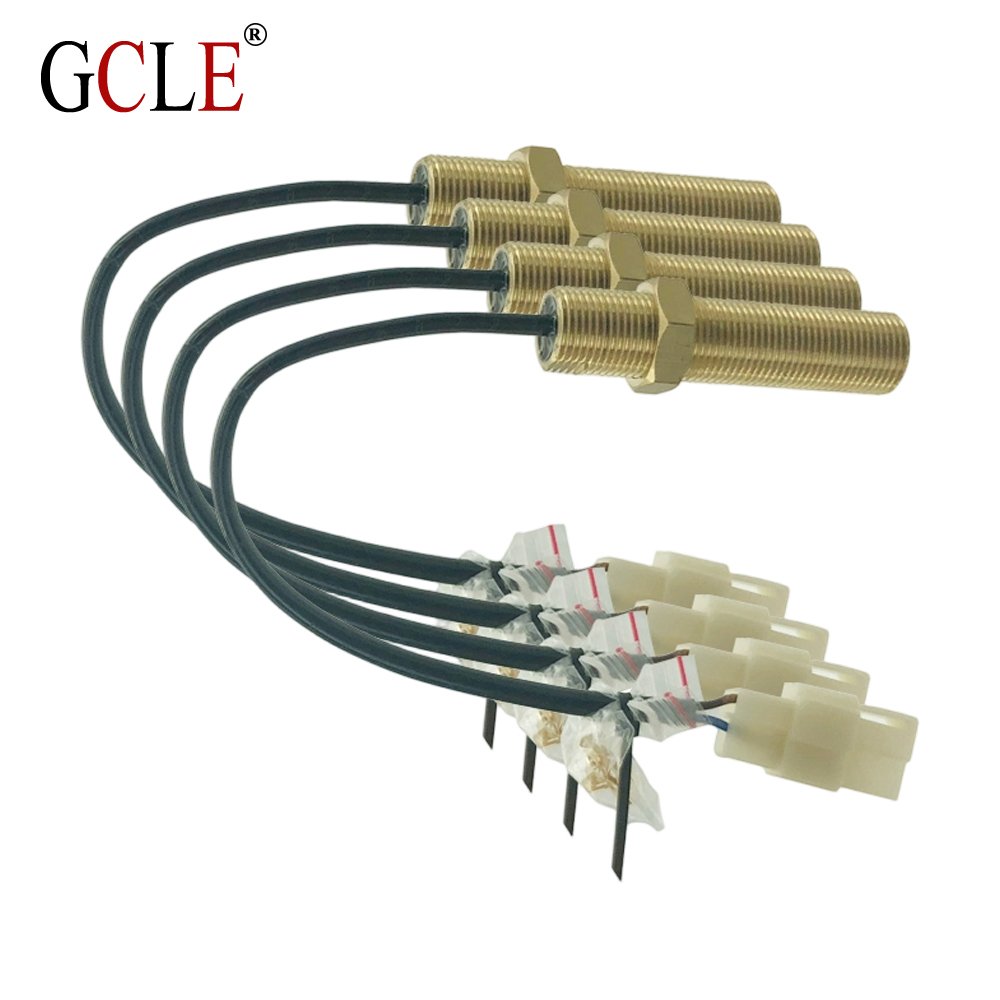
Էլեկտրոնային արագության սահմանափակիչները վերահսկում են շարժիչի պտտման հաճախականությունը (RPM)՝ օգտագործելով մագնիսային սենսոր, որը կարդում է ատամնավոր թռիչքային օղակը: Սենսորը ստեղծում է փոփոխական հոսանքի լարում, որի հաճախականությունը համեմատելի է շարժիչի պտտման հաճախականությանը: Սահմանափակիչի միկրոպրոցեսորը համեմատում է այս հաճախականությունը սահմանված արժեքի հետ (1500 կամ 1800 RPM, համապատասխանաբար 50 կամ 60 Հց) և ճշգրտում է վառելիքի ներարկման պոմպի ռակի դիրքը կառավարող ակտուատորի դիրքը: Երբ բեռնվածությունը մեծանում է և RPM-ը սկսում է նվազել, սահմանափակիչը միլիվայրկյանների ընթացքում մեծացնում է վառելիքի մատակարարումը՝ վերականգնելով արագությունը, մինչև հաճախականության շեղումը գերազանցի 2–3%-ը: Երբ ծանր բեռնվածությունը հանկարծակի անջատվում է, սահմանափակիչը արագ նվազեցնում է վառելիքի մատակարարումը՝ կանխելու արագության ավելցուկը, ինչը կրիտիկական ֆունկցիա է, որը դանդաղ կամ անսարք սահմանափակիչը չի կարող կատարել:
Հաճախականության կայունություն և միացված սարքավորումների պաշտպանություն
Գեներատորի հաճախության ելքը ճշգրիտ հետևում է շարժիչի RPM-ին: RPM-ում 1%-անոց անկումը հանգեցնում է հաճախության 1%-անոց անկման՝ 50.0 Հց-ից մինչև 49.5 Հց: Զգայուն սարքավորումները, հատկապես բժշկական պատկերացման համակարգերը, տվյալների կենտրոնի սերվերները և արդյունաբերական շարժիչների փոփոխական հաճախության վարիչները, հանդուրժում են միայն ±1–2% հաճախության շեղումներ, մինչև պաշտպանական անջատումների ակտիվացում կամ սպեցիֆիկացիայից դուրս աշխատանք:
Շարժիչի արագության կարգավորիչի պատասխանման ժամանակը և թեքության կարգավորումը որոշում են, թե որքան խիստ է պահում գեներատորը հաճախությունը բեռի փոփոխությունների ժամանակ: Իզոխրոն ռեժիմը՝ երբ կարգավորիչը պահպանում է արագությունը անկախ բեռից, հարմար է մեկ գեներատորի տեղակայումների համար: Թեքության ռեժիմը, սովորաբար 3–5%-ի սահմանաչափով, թույլ է տալիս մի քանի գեներատորների համատեղ աշխատանք զուգահեռ կառուցվածքներում: Սխալ կարգավորված թեքության պարամետրը հանգեցնում է այն բանի, որ մեկ գեներատորը վերցնում է բեռը, իսկ մյուսները անջատվում են, ինչը ստեղծում է անհավասար մաշվածություն և հնարավոր ավերակումներ:
Մեխանիկական և Էլեկտրոնային Արագության Կարգավորիչներ. Հուսալիության Համեմատություն
Մեխանիկական արագության կարգավորիչները օգտագործում են զսպանակավորված թեքվող կշեռքներ, որոնք շարժվում են շարժիչի կամարավոր առանցքի կողմից: Երբ շարժիչի արագությունը մեծանում է, ցենտրաձիգ ուժը թեքվող կշեռքները դեպի դուրս է մղում՝ հակազդելով զսպանակի լարմանը և վառելիքի ռեյլին դեպի փակ դիրք քաշելով: Այս մեխանիկական հետադարձ կապի շղթան պարզ է, սակայն ունի շփման, մաշվելու և 200–500 միլիվայրկյան պատասխանման ժամանակի խնդիրներ՝ ստացիոնար բեռնվածության համար ընդունելի, սակայն արագ փոփոխությունների համար մեջտեղային:
Էլեկտրոնային արագության սահմանափակիչները վերացնում են մեխանիկական շփման կետերը: PID կառավարիչը, որը հիմնված է միկրոպրոցեսորի վրա, կարդում է մագնիսական սենսորի սիգնալը և կառավարում է էլեկտրական ակտուատորը՝ սովորաբար 10–50 միլիվայրկյան ընթացքում: Ավելի արագ արձագանքը թույլ է տալիս ճշգրտել հաճախականության կառավարումը և կանխել այն լարման ու հաճախականության նվազումները, որոնք մեխանիկական սահմանափակիչները առաջացնում են մեծ շարժիչների միացման ժամանակ: Կրիտիկական կիրառումների համար՝ հիվանդանոցներ, տվյալների կենտրոններ, դեղագործական արտադրություն՝ մեխանիկականից էլեկտրոնային արագության կառավարման արդիականացումը հաճախ ներկայացնում է յուրաքանչյուր ծախսված դոլարի համար ամենակարևոր հուսալիության բարելավումը:
Հիվանդանոցի գեներատորի մոտակա վթարում
Մի տարածաշրջանային հիվանդանոց, որն օգտագործում էր 500 կՎԱ դիզելային գեներատոր ավտոմատ արտակարգ ապահովման համար, մեկ ամսվա փորձարկման ժամանակ մոտ կатаստրոֆիկ արագացման իրավիճակի է բախվել: Մեխանիկական արագաչափը, որը սկզբնապես տեղադրվել էր 15 տարեկան գեներատորի վրա, մեխանիզմի թեքվող մասերի մեջ ստեղծել էր ներքին շփում, որը խոչընդոտում էր վառելիքի ռեգուլյատորի ամբողջությամբ փակվելը, երբ փորձարկման ժամանակ բեռը անջատվեց: Շարժիչի Պտ/ր-ը աճեց մինչև 2100՝ մինչև զգույշ օպերատորը սեղմեց արտակարգ կանգնեցման կոճակը:
Դեպքից հետո կատարված ստուգումը բացահայտեց, որ թեթև մեխանիզմի պտտման մեխերը մաշվել էին ձվաձև ձևի, ինչը ստեղծեց բավարար շարժունություն միացման մեջ, որպեսզի արագության կարգավորիչը չկարողանար արձագանքել մոտավորապես 1800 обор/ր-ից ցածր արագության դեպքում՝ շարժիչի նորմատիվ արագությունը: Հիվանդանոցը մեխանիկական արագության կարգավորիչը փոխարինեց Նինգդե Դրագոն Տեխնոլոջի ընկերությունից մատակարարված էլեկտրոնային արագության կարգավորիչով, որը ապահովում էր ուղիղ համատեղելիություն գոյություն ունեցող մագնիսային սենսորի և ակտուատորի մուտքի հետ: Տեղադրումից հետո գեներատորը պահպանում էր արագությունը ±0,5 %-ի սահմաններում բեռնվածության փոփոխության ընթացքում՝ զրոյից մինչև լիարժեք նորմատիվ հզորություն: Հիվանդանոցը թարմացրեց իր կանխարգելիչ սպասարկման գրաֆիկը՝ ներառելով արագության կարգավորիչի արձագանքի ստուգումը յուրաքանչյուր եռամսյակում:
Հաճախ տրվող հարցեր
Ի՞նչ է տարբերությունը իզոխրոն և թեքվող արագության կարգավորման միջև:
Իզոխրոն կարգավորումը պահպանում է ճիշտ նույն արագությունը՝ անկախ բեռնվածությունից, ինչը հարմար է մեկ գեներատորի ստացիաների համար: Բեռնվածության աճի դեպքում արագության նվազեցումը (Droop կարգավորում) թույլ է տալիս արագության 3–5 % նվազեցում առանց բեռնվածության վիճակից մինչև լրիվ բեռնվածություն, ինչը հնարավորություն է տալիս զուգահեռ գեներատորների միջև բեռնվածության համամասնական բաշխում: Ningde Dragon Technology-ի էլեկտրոնային արագության կարգավորիչները աջակցում են երկու ռեժիմներին։
Որքան հաճախ պետք է ստուգել գեներատորի արագության կարգավորիչը։
Ստուգեք կարգավորիչի արձագանքը յուրաքանչյուր ամսյա գեներատորի վարժության ժամանակ՝ նմանակելով բեռնվածության հեռացումը. կարճ ժամանակով աշխատեցրեք 80 % բեռնվածությամբ, ապա անջատեք և հսկեք, թե արդյոք շարժիչը չի աշխատում ավելի բարձր արագությամբ: Ֆորմալ կալիբրումը պետք է կատարվի 500 աշխատանքային ժամը կամ տարեկան, որը առաջինը կատարվի, որպեսզի վաղ հայտնաբերվի մաշվածությունը՝ մինչև այն առաջացնի ավելի բարձր արագությամբ աշխատելու դեպքեր։
Կարելի՞ է էլեկտրոնային արագության կարգավորիչ տեղադրել հին գեներատորի վրա։
Այո, մեծամասնությամբ մեխանիկական արագության կարգավորիչների մուտքերը կարող են ընդունել էլեկտրոնային վերազինման հավաքածուներ: Տեղադրումը պահանջում է մագնիսական մուտքային սենսոր (եթե այն արդեն չի տեղադրված) և համատեղելի ակտիվացնող սալիկ: Վերազինումը սովորաբար իր արժեքը վերականգնում է հաճախականության կապակցությամբ սարքավորումների վնասվածքների նվազեցման շնորհիվ:
Ի՞նչ են արագության կարգավորիչի ձախողման ախտանշանները:
«Որսալը»՝ Պտ/ր-ի տատանումները ±50–100 Պտ/ր սահմանված արժեքի շուրջ՝ ամենավաղ ախտանշանն է: Բեռի փոփոխություններին դանդաղ արձագանքելը, սարքավորումների միացման ժամանակ լսելի հաճախականության փոփոխությունները և բեռի ընդունման ժամանակ սև մուր արտանետելը ցույց են տալիս կարգավորիչի արձագանքի վատացումը:
Ի՞նչ է առաջացնում էլեկտրոնային արագության կարգավորիչի ձախողումը:
Ամենահաճախ հանդիպող ձախողման կետերն են մագնիսական մուտքային սենսորը (մետաղական մասնիկներով աղտոտված կամ սխալ կարգավորված բացվածք), ակտիվացնողի միացման հաղորդալարերի կոռոզիան և սնման աղբյուրի անկայունությունը: Միկրոպրոցեսորը հազվադեպ է ձախողվում՝ էլեկտրոնային կարգավորիչների գրեթե բոլոր խնդիրները կապված են սենսորների կամ միացումների հետ:
Ինչպե՞ս է ջերմաստիճանը ազդում արագության կարգավորիչի աշխատանքի վրա:
Էլեկտրոնային կարգավորիչները PID ալգորիթմներում ներառում են ջերմաստիճանի համատեղում։ Մեխանիկական կարգավորիչները ջերմաստիճանի նկատմամբ զգայուն են, քանի որ սայլակների աշխատանքը կախված է ջերմաստիճանից՝ փոխվելով սայլակների ձգողականության գործակցի և յուղի ծակուղության մեջ։ Էլեկտրոնային կարգավորումը վերացնում է այս ջերմային փոփոխականները։

