
 EN


Hubungan Penting Antara Keselamatan Penjana dan Fungsi Pengawal Kelajuan yang Betul
Penjana yang tidak mampu mengekalkan kelajuan putaran yang stabil di bawah syarat beban yang berubah-ubah merupakan liabiliti, bukan aset. Pengawal kelajuan — komponen yang sering kali paling kurang dibincangkan dalam lembaran spesifikasi penjana — ialah peranti yang menghalang kegagalan kritikal akibat kelajuan berlebihan, melindungi peralatan yang bersambung daripada kerosakan frekuensi, serta memastikan penjana menghasilkan kuasa yang boleh digunakan sebaik sahaja ia dihidupkan.
Cara Pengawal Kelajuan Melindungi Penjana daripada Mod Kegagalan
Pencegahan Kelajuan Berlebihan: Fungsi Keselamatan Utama
Setiap penjana diesel mempunyai kelajuan putaran maksimum yang selamat, biasanya 1,500 RPM untuk jentera empat kutub 50 Hz dan 1,800 RPM untuk jentera setara 60 Hz. Melebihi kelajuan-kelajuan ini, daya sentrifugal pada lilitan rotor akan melebihi had rekabentuk, dan tekanan mekanikal boleh menyebabkan anjakan lilitan, kegagalan bantalan, atau dalam kes-kasus ekstrem, keruntuhan rotor. Pengawal kelajuan yang gagal yang membenarkan enjin beroperasi tanpa kawalan — menyalurkan bahan api diesel tanpa isyarat penghad yang mengatakan "cukup" — mencipta bahaya mekanikal yang tidak dapat dihentikan oleh sebarang pemutus litar.
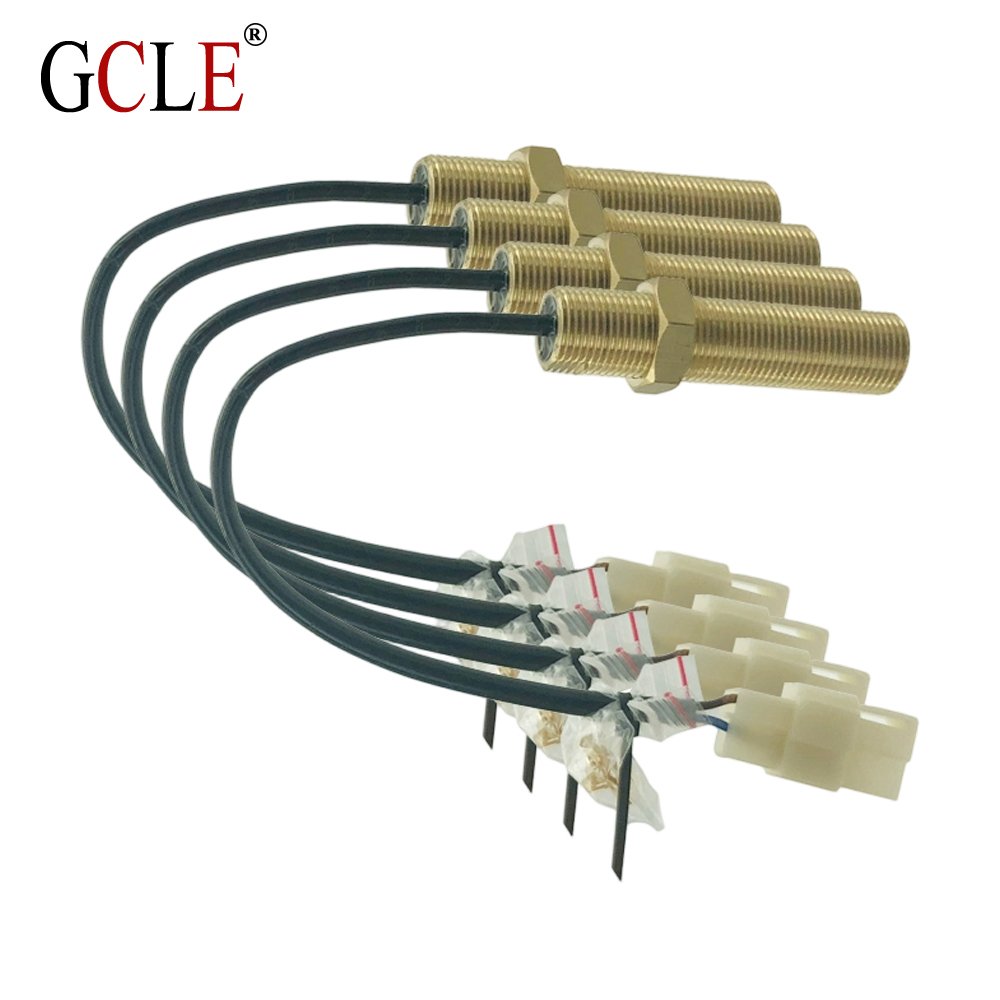
Pengawal kelajuan elektronik memantau kelajuan putaran enjin (RPM) melalui sensor pengesan magnetik yang membaca cincin roda terbang bergerigi. Sensor ini menjana voltan AU di mana frekuensinya berkadar langsung dengan kelajuan enjin. Mikroprosesor pengawal membandingkan frekuensi ini dengan titik tetap (1,500 atau 1,800 RPM setara dengan 50 atau 60 Hz) dan menyesuaikan kedudukan aktuator yang mengawal rel penginjeksi bahan api. Apabila beban meningkat dan kelajuan putaran mulai menurun, pengawal meningkatkan penghantaran bahan api dalam milisaat, mengembalikan kelajuan sebelum penyimpangan frekuensi melebihi 2–3%. Apabila beban berat terputus secara tiba-tiba, pengawal dengan cepat mengurangkan bahan api untuk mengelakkan lonjakan berlebihan — suatu fungsi kritikal yang tidak dapat dilaksanakan oleh pengawal yang lembap atau rosak.
Kestabilan Frekuensi dan Perlindungan Peralatan yang Disambung
Keluaran frekuensi penjana mengikut RPM enjin secara tepat. Penurunan RPM sebanyak 1% menghasilkan penurunan frekuensi sebanyak 1% — dari 50.0 Hz kepada 49.5 Hz. Peralatan sensitif, khususnya sistem imej perubatan, pelayan pusat data, dan pemacu frekuensi berubah pada motor industri, hanya boleh mentoleransi sisihan frekuensi sebanyak ±1–2% sebelum memicu penghentian perlindungan atau beroperasi di luar spesifikasi.
Masa tindak balas pengawal kelajuan dan tetapan droop menentukan seberapa ketat penjana mengekalkan frekuensi melalui perubahan beban. Mod isokronus — di mana pengawal mengekalkan kelajuan yang sama tanpa mengira beban — sesuai untuk pemasangan penjana tunggal. Mod droop, yang biasanya ditetapkan pada 3–5%, membolehkan beberapa penjana berkongsi beban secara berkadar dalam konfigurasi selari. Tetapan droop yang tidak betul menyebabkan satu penjana mengambil beban berlebihan manakala yang lain berada dalam keadaan idle, mengakibatkan haus tidak sekata dan risiko terjadinya trip lebihbeban.
Perbandingan Kebolehpercayaan: Pengawal Kelajuan Mekanikal vs. Elektronik
Pengawal kelajuan mekanikal menggunakan pemberat flyweight yang dipacu oleh aci cam enjin dan disambungkan dengan spring. Apabila kelajuan enjin meningkat, daya sentrifugal menolak pemberat flyweight ke luar melawan tegangan spring, menarik rel kereta api bahan api ke arah kedudukan tertutup. Gelung suap balik mekanikal ini adalah ringkas tetapi mengalami geseran, haus, dan masa tindak balas antara 200–500 milisaat — dapat diterima untuk beban tetap tetapi tidak memadai untuk perubahan pantas.
Pengawal kelajuan elektronik menghilangkan titik geseran mekanikal. Pengawal PID berbasis mikroprosesor membaca isyarat pengambilan magnetik dan menggerakkan aktuator elektrik biasanya dalam tempoh 10–50 milisaat. Tindak balas yang lebih pantas membolehkan kawalan frekuensi yang lebih ketat serta mengelakkan kemerosotan voltan dan frekuensi yang dihasilkan oleh pengawal mekanikal apabila motor besar dihidupkan. Bagi aplikasi kritikal — hospital, pusat data, pembuatan farmaseutikal — peningkatan daripada pengawalan kelajuan mekanikal kepada elektronik sering kali mewakili peningkatan kebolehpercayaan paling berkesan dari segi kos setiap dolar yang dibelanjakan.
Kemalangan Hampir Penjana Hospital
Sebuah hospital wilayah yang menggunakan penjana diesel 500 kVA untuk bekalan kecemasan mengalami kejadian terlalu laju yang hampir membawa bencana semasa ujian bulanan. Pengawal kelajuan mekanikal, yang asal daripada penjana berusia 15 tahun itu, telah mengalami geseran dalaman dalam penghubung pemberat flyweight yang menghalangnya daripada menutup sepenuhnya rel leher bahan api apabila beban ujian diputuskan. Kelajuan enjin meningkat sehingga 2,100 RPM sebelum seorang operator yang cekap menekan butang hentian kecemasan.
Pemeriksaan selepas insiden menunjukkan pin engsel pemberat flyweight telah haus sehingga berbentuk bujur, menyebabkan kelonggaran yang cukup dalam mekanisme penghubung sehingga pengawal kelajuan tidak mampu bertindak balas di bawah kelajuan kira-kira 1,800 RPM — iaitu kelajuan penarafan enjin. Hospital tersebut menggantikan pengawal kelajuan mekanikal dengan pengawal kelajuan elektronik yang diperoleh daripada Ningde Dragon Technology, yang menawarkan keserasian langsung dengan sensor pengambilan magnetik sedia ada dan dudukan aktuator. Selepas pemasangan, penjana mampu mengekalkan kelajuan dalam julat ±0,5% merentasi langkah beban dari sifar hingga keluaran penarafan penuh. Hospital tersebut mengemaskini jadual penyelenggaraan berjadualnya untuk memasukkan ujian tindak balas pengawal kelajuan setiap suku tahun.
Soalan Lazim
Apakah perbezaan antara pengawalan kelajuan isokronus dan pengawalan kelajuan droop?
Pengawalan isokronus mengekalkan kelajuan yang tepat sama tanpa mengira beban — ideal untuk pemasangan penjana tunggal. Pengawalan droop membenarkan pengurangan kelajuan sebanyak 3–5% dari tiada-beban ke beban penuh, membolehkan perkongsian beban secara berkadar antara penjana yang dipasang selari. Pengawal kelajuan elektronik Ningde Dragon Technology menyokong kedua-dua mod ini.
Berapa kerap pengawal kelajuan penjana perlu diuji?
Uji tindak balas pengawal semasa setiap latihan bulanan penjana dengan mensimulasikan penolakan beban — jalankan secara ringkas pada 80% beban, kemudian putuskan sambungan dan perhatikan sama ada enjin mengalami kelajuan berlebihan. Kalibrasi formal setiap 500 jam operasi atau setahun sekali, mana-mana yang lebih dahulu, dapat mengesan kerosakan sebelum menyebabkan peristiwa kelajuan berlebihan.
Bolehkah pengawal kelajuan elektronik dipasang semula pada penjana lama?
Ya, kebanyakan dudukan pengawal mekanikal boleh menerima kit pemasangan semula elektronik. Pemasangan memerlukan sensor pengesan magnetik (jika belum dipasang) dan pendakap aktuator yang sesuai. Pemasangan semula ini biasanya membayar kosnya sendiri melalui pengurangan kerosakan peralatan berkaitan frekuensi.
Apakah gejala-gejala pengawal kelajuan yang gagal?
Hunting — ayunan RPM ±50–100 RPM di sekitar titik tetap — merupakan gejala awal. Respons perlahan terhadap perubahan beban, perubahan frekuensi yang dapat didengar apabila peralatan bermula, dan asap hitam semasa penerimaan beban menunjukkan penurunan prestasi pengawal kelajuan.
Apakah punca kegagalan pengawal kelajuan elektronik?
Titik kegagalan yang paling biasa ialah sensor pengesan magnetik (tercemar oleh serpihan logam atau jarak laras tidak tepat), kakisan wayar aktuator, dan ketidakstabilan bekalan kuasa. Mikropemproses itu sendiri jarang gagal — hampir semua isu pengawal kelajuan elektronik berpunca daripada sensor atau sambungan.
Bagaimanakah suhu mempengaruhi prestasi pengawal kelajuan?
Pengawal elektronik termasuk pemadanan suhu dalam algoritma PID mereka. Pengawal mekanikal sensitif terhadap suhu kerana kadar spring berubah dengan suhu dan kelikatan minyak mempengaruhi pergerakan flyweight. Pengawalan elektronik menghilangkan pemboleh ubah haba ini.

