
 EN


ความเชื่อมโยงที่สำคัญยิ่งระหว่างความปลอดภัยของเครื่องกำเนิดไฟฟ้ากับระบบควบคุมความเร็วที่ทำงานได้อย่างเหมาะสม
เครื่องกำเนิดไฟฟ้าที่ไม่สามารถรักษาความเร็วในการหมุนให้คงที่ภายใต้สภาวะโหลดที่เปลี่ยนแปลงได้นั้น กลับกลายเป็นภาระมากกว่าทรัพย์สินที่มีค่า ระบบควบคุมความเร็ว — ซึ่งมักเป็นส่วนประกอบที่กล่าวถึงน้อยที่สุดในเอกสารข้อมูลจำเพาะของเครื่องกำเนิดไฟฟ้า — คืออุปกรณ์ที่ป้องกันความล้มเหลวจากความเร็วในการหมุนเกินขีดจำกัดอย่างร้ายแรง ปกป้องอุปกรณ์ที่เชื่อมต่อไว้จากความเสียหายที่เกิดจากความผันแปรของความถี่ และมั่นใจได้ว่าเครื่องกำเนิดไฟฟ้าจะจ่ายพลังงานที่ใช้งานได้จริงทันทีที่เริ่มทำงาน
ระบบควบคุมความเร็วช่วยป้องกันรูปแบบความล้มเหลวของเครื่องกำเนิดไฟฟ้าได้อย่างไร
การป้องกันความเร็วในการหมุนเกินขีดจำกัด: หน้าที่ด้านความปลอดภัยที่สำคัญที่สุด
เครื่องกำเนิดไฟฟ้าดีเซลแต่ละเครื่องมีความเร็วในการหมุนสูงสุดที่ปลอดภัย ซึ่งโดยทั่วไปคือ 1,500 รอบต่อนาที สำหรับเครื่องจักรแบบสี่ขั้วที่ใช้งานกับความถี่ 50 เฮิร์ตซ์ และ 1,800 รอบต่อนาที สำหรับเครื่องจักรที่ใช้งานกับความถี่ 60 เฮิร์ตซ์ที่เทียบเคียงกัน เมื่อความเร็วเกินค่าดังกล่าว แรงเหวี่ยงที่กระทำต่อขดลวดโรเตอร์จะเกินขีดจำกัดการออกแบบ และแรงเครื่องจักรที่เกิดขึ้นอาจทำให้ขดลวดเคลื่อนตัว ตลับลูกปืนเสียหาย หรือในกรณีรุนแรงที่สุด โรเตอร์แตกสลาย ตัวควบคุมความเร็วที่เสียหายซึ่งทำให้เครื่องยนต์ทำงานเกินขีดจำกัด (run away) — โดยยังคงจ่ายเชื้อเพลิงดีเซลต่อไปโดยไม่มีสัญญาณควบคุมที่บอกว่า "เพียงพอแล้ว" — จะก่อให้เกิดอันตรายทางกลที่ไม่มีเบรกเกอร์วงจรใดๆ สามารถหยุดได้
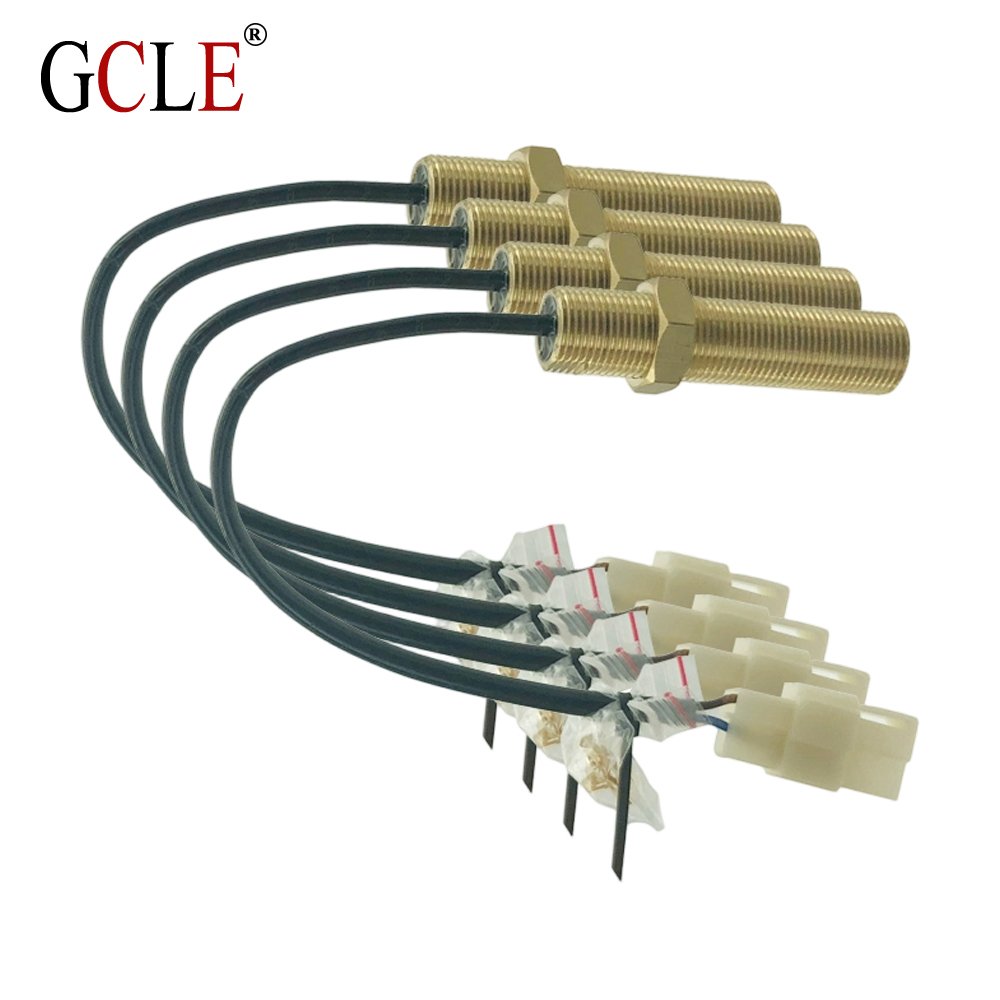
ตัวควบคุมความเร็วอิเล็กทรอนิกส์ตรวจสอบความเร็วรอบของเครื่องยนต์ผ่านเซ็นเซอร์ตรวจจับแม่เหล็กซึ่งอ่านสัญญาณจากแหวนเฟืองที่ติดอยู่กับเพลาหมุน ตัวเซ็นเซอร์สร้างแรงดันไฟฟ้ากระแสสลับ (AC) ซึ่งความถี่ของสัญญาณนั้นมีสัดส่วนโดยตรงกับความเร็วรอบของเครื่องยนต์ ไมโครโปรเซสเซอร์ของตัวควบคุมความเร็วจะเปรียบเทียบความถี่นี้กับค่าที่ตั้งไว้ล่วงหน้า (1,500 หรือ 1,800 รอบต่อนาที ซึ่งเทียบเท่ากับความถี่ 50 หรือ 60 เฮิร์ตซ์) แล้วปรับตำแหน่งของแอคทูเอเตอร์ที่ควบคุมแร็คปั๊มฉีดน้ำมันเชื้อเพลิง เมื่อโหลดเพิ่มขึ้นและทำให้ความเร็วรอบเริ่มลดลง ตัวควบคุมความเร็วจะเพิ่มปริมาณน้ำมันเชื้อเพลิงภายในไม่กี่มิลลิวินาที เพื่อกลับคืนความเร็วรอบให้เป็นปกติก่อนที่ความเบี่ยงเบนของความถี่จะเกิน 2–3% และเมื่อโหลดหนักถูกตัดออกอย่างฉับพลัน ตัวควบคุมความเร็วจะลดปริมาณน้ำมันเชื้อเพลิงอย่างรวดเร็วเพื่อป้องกันไม่ให้ความเร็วรอบพุ่งเกินค่าที่กำหนด — ซึ่งเป็นฟังก์ชันสำคัญที่ตัวควบคุมความเร็วที่ทำงานช้าหรือเสียหายไม่สามารถทำได้
ความมั่นคงของความถี่และการป้องกันอุปกรณ์ที่เชื่อมต่อ
เอาต์พุตความถี่ของเครื่องกำเนิดไฟฟ้าสอดคล้องกับรอบการหมุนของเครื่องยนต์ (RPM) อย่างแม่นยำ ถ้า RPM ลดลง 1% ความถี่จะลดลง 1% ด้วย เช่น จาก 50.0 เฮิร์ตซ์ เป็น 49.5 เฮิร์ตซ์ อุปกรณ์ที่ไวต่อความผันแปรของความถี่ โดยเฉพาะระบบถ่ายภาพทางการแพทย์ เซิร์ฟเวอร์ศูนย์ข้อมูล และไดร์ฟความถี่แปรผันสำหรับมอเตอร์อุตสาหกรรม จะยอมรับความเบี่ยงเบนของความถี่ได้เพียง ±1–2% เท่านั้น ก่อนที่ระบบจะเริ่มทำงานแบบป้องกันโดยการตัดการทำงาน หรือทำงานนอกขอบเขตข้อกำหนด
ระยะเวลาในการตอบสนองของระบบควบคุมความเร็ว (speed governor) และค่าการลดลงของความเร็ว (droop setting) จะเป็นตัวกำหนดว่าเครื่องกำเนิดไฟฟ้าสามารถรักษาความถี่ให้คงที่ได้แน่นหนาเพียงใดเมื่อมีการเปลี่ยนแปลงภาระงาน โหมดไอโซโครนัส (isochronous mode) ซึ่งระบบควบคุมความเร็วจะรักษารอบการหมุนให้คงที่ไม่ว่าภาระงานจะเปลี่ยนแปลงไปเท่าใด เหมาะสำหรับการติดตั้งเครื่องกำเนิดไฟฟ้าเพียงเครื่องเดียว ส่วนโหมดดรูป (droop mode) มักตั้งค่าไว้ที่ 3–5% เพื่อให้เครื่องกำเนิดไฟฟ้าหลายเครื่องสามารถแบ่งภาระงานกันได้อย่างสัดส่วนเมื่อเชื่อมต่อแบบขนานกัน หากตั้งค่าดรูปผิด จะทำให้เครื่องกำเนิดไฟฟ้าเครื่องหนึ่งรับภาระงานเกินขนาด ในขณะที่เครื่องอื่นๆ อยู่ในภาวะไม่มีภาระงาน ซึ่งนำไปสู่การสึกหรอไม่สม่ำเสมอและอาจเกิดการตัดการทำงานจากภาวะโหลดเกิน
ระบบควบคุมความเร็วแบบกลไก เทียบกับแบบอิเล็กทรอนิกส์: ความแตกต่างด้านความน่าเชื่อถือ
governors แบบกลไกใช้ flyweights ที่ขับเคลื่อนด้วยเพลาลูกเบี้ยวของเครื่องยนต์และมีสปริงดันไว้ เมื่อความเร็วของเครื่องยนต์เพิ่มขึ้น แรงหนีศูนย์กลางจะดัน flyweights ให้เคลื่อนออกด้านนอกต้านแรงดันของสปริง ส่งผลให้คันควบคุมเชื้อเพลิงเลื่อนเข้าสู่ตำแหน่งปิด ห่วงควบคุมแบบกลไกนี้มีความเรียบง่าย แต่มีข้อจำกัดจากแรงเสียดทาน การสึกหรอ และเวลาตอบสนองอยู่ที่ 200–500 มิลลิวินาที ซึ่งเพียงพอสำหรับโหลดที่คงที่ แต่ไม่เพียงพอสำหรับการเปลี่ยนแปลงอย่างรวดเร็ว
ระบบควบคุมความเร็วแบบอิเล็กทรอนิกส์ช่วยกำจุดจุดเสียดทานเชิงกลออกทั้งหมด ตัวควบคุมแบบ PID ที่ใช้ไมโครโปรเซสเซอร์จะอ่านสัญญาณจากเซ็นเซอร์แม่เหล็กและขับเคลื่อนตัวขับไฟฟ้า โดยปกติใช้เวลาเพียง 10–50 มิลลิวินาที การตอบสนองที่รวดเร็วกว่านี้ทำให้สามารถควบคุมความถี่ได้แม่นยำยิ่งขึ้น และป้องกันการลดลงของแรงดันไฟฟ้าและความถี่ซึ่งมักเกิดขึ้นในระบบควบคุมความเร็วแบบกลไกเมื่อมอเตอร์ขนาดใหญ่เริ่มทำงาน สำหรับการใช้งานที่มีความสำคัญสูง เช่น โรงพยาบาล ศูนย์ข้อมูล และโรงงานผลิตยา ความก้าวหน้าจากระบบควบคุมความเร็วแบบกลไกไปเป็นแบบอิเล็กทรอนิกส์มักถือเป็นการปรับปรุงความน่าเชื่อถือที่ให้ผลลัพธ์ดีที่สุดเท่าที่จะทำได้ต่อเงินแต่ละบาทที่ลงทุน
เหตุการณ์ใกล้เกิดอุบัติเหตุกับเครื่องกำเนิดไฟฟ้าของโรงพยาบาล
โรงพยาบาลระดับภูมิภาคแห่งหนึ่ง ซึ่งใช้เครื่องกำเนิดไฟฟ้าดีเซลขนาด 500 กิโลวัตต์-แอมแปร์ สำหรับระบบสำรองฉุกเฉิน เกิดเหตุการณ์ความเร็วรอบเกินขีดจำกัดที่ใกล้ถึงหายนะระหว่างการทดสอบประจำเดือน เครื่องควบคุมความเร็วเชิงกลซึ่งติดตั้งมาตั้งแต่เครื่องกำเนิดไฟฟ้าอายุ 15 ปี มีปัญหาความฝืดภายในชุดลิงค์เลจของลูกตุ้มเหวี่ยง ทำให้ไม่สามารถปิดรางน้ำมันเชื้อเพลิงได้อย่างสมบูรณ์เมื่อโหลดในการทดสอบถูกตัดออก ความเร็วรอบของเครื่องยนต์พุ่งสูงขึ้นถึง 2,100 รอบต่อนาที ก่อนที่เจ้าหน้าที่ผู้เฝ้าสังเกตการณ์จะกดปุ่มหยุดฉุกเฉินทันเวลา
การตรวจสอบหลังเกิดเหตุพบว่าหมุดยึดแกนหมุนของไจโรสโคปมีการสึกกร่อนจนเป็นรูปไข่ ทำให้เกิดความหย่อนคล้อยในชุดข้อต่อจนระบบควบคุมความเร็วไม่สามารถตอบสนองได้ที่ความเร็วรอบต่ำกว่าประมาณ 1,800 รอบต่อนาที ซึ่งเป็นความเร็วที่กำหนดไว้สำหรับเครื่องยนต์ โรงพยาบาลจึงเปลี่ยนระบบควบคุมความเร็วแบบกลไกออก และติดตั้งระบบควบคุมความเร็วแบบอิเล็กทรอนิกส์จากบริษัท Ningde Dragon Technology แทน ซึ่งสามารถใช้งานร่วมกับเซ็นเซอร์ตรวจจับสนามแม่เหล็กและตัวยึดแอคทูเอเตอร์ที่มีอยู่เดิมได้โดยตรง หลังการติดตั้งแล้ว เครื่องกำเนิดไฟฟ้าสามารถรักษาความเร็วได้ภายในช่วง ±0.5% ตลอดช่วงการเปลี่ยนโหลดตั้งแต่ศูนย์ถึงโหลดเต็มที่ตามค่าที่ระบุไว้ โรงพยาบาลจึงปรับปรุงตารางการบำรุงรักษาเชิงป้องกันให้รวมการทดสอบการตอบสนองของระบบควบคุมความเร็วด้วยทุกสามเดือน
คำถามที่พบบ่อย
ความแตกต่างระหว่างระบบควบคุมความเร็วแบบไอโซโครนัส (isochronous) กับแบบดรูป (droop) คืออะไร
ระบบควบคุมความเร็วแบบไอโซโครนัส (Isochronous governing) รักษาความเร็วให้คงที่อย่างแม่นยำไม่ว่าจะมีโหลดมากน้อยเพียงใด — เหมาะสมอย่างยิ่งสำหรับการติดตั้งเครื่องกำเนิดไฟฟ้าเพียงเครื่องเดียว ขณะที่ระบบควบคุมความเร็วแบบดรูป (Droop governing) อนุญาตให้ความเร็วลดลง 3–5% จากสภาวะไม่มีโหลดไปจนถึงสภาวะโหลดเต็มที่ ซึ่งช่วยให้สามารถแบ่งเบาภาระโหลดระหว่างเครื่องกำเนิดไฟฟ้าที่ทำงานขนานกันได้อย่างสัดส่วน ระบบควบคุมความเร็วอิเล็กทรอนิกส์ของบริษัท Ningde Dragon Technology รองรับโหมดทั้งสองแบบ
ควรทดสอบระบบควบคุมความเร็วของเครื่องกำเนิดไฟฟ้าบ่อยแค่ไหน
ควรทดสอบการตอบสนองของระบบควบคุมความเร็วในทุกครั้งที่ดำเนินการฝึกปฏิบัติเครื่องกำเนิดไฟฟ้ารายเดือน โดยจำลองสถานการณ์การปล่อยโหลด (load rejection) กล่าวคือ ให้เครื่องทำงานที่โหลดร้อยละ 80 เป็นระยะเวลาสั้น ๆ แล้วจึงตัดโหลดออก และสังเกตว่าเครื่องยนต์มีการหมุนเร็วเกินขีดจำกัดหรือไม่ ทั้งนี้ ควรปรับเทียบค่าอย่างเป็นทางการทุกๆ 500 ชั่วโมงในการใช้งาน หรือทุกปี แล้วแต่ว่ากรณีใดมาถึงก่อน เพื่อตรวจจับการสึกหรอตั้งแต่ระยะแรกก่อนที่จะก่อให้เกิดเหตุการณ์หมุนเร็วเกินขีดจำกัด
สามารถติดตั้งระบบควบคุมความเร็วอิเล็กทรอนิกส์แบบเสริม (retrofit) เข้ากับเครื่องกำเนิดไฟฟ้ารุ่นเก่าได้หรือไม่
ใช่ แท่นยึดไจโรสโคปแบบกลไกส่วนใหญ่สามารถรองรับชุดอุปกรณ์ปรับปรุงระบบอิเล็กทรอนิกส์ได้ การติดตั้งจำเป็นต้องมีเซนเซอร์ตรวจจับแม่เหล็ก (หากยังไม่มีอยู่แล้ว) และแผ่นยึดแอคทูเอเตอร์ที่เข้ากันได้ การปรับปรุงระบบมักคืนทุนได้เองผ่านการลดความเสียหายของอุปกรณ์ที่เกิดจากปัญหาความถี่
อาการใดบ้างที่บ่งชี้ว่าไจโรสโคปควบคุมความเร็วกำลังเสื่อมสภาพ
ปรากฏการณ์ 'ฮันติง' — ค่ารอบต่อนาที (RPM) แกว่งขึ้นลง ±50–100 RPM รอบค่าที่ตั้งไว้ — เป็นอาการแรกที่สังเกตได้ ปฏิกิริยาตอบสนองต่อการเปลี่ยนแปลงภาระช้าลง เสียงความถี่เปลี่ยนไปอย่างได้ยินเมื่ออุปกรณ์เริ่มทำงาน และควันสีดำเกิดขึ้นขณะรับภาระ ล้วนเป็นสัญญาณบ่งชี้ว่าประสิทธิภาพของไจโรสโคปควบคุมความเร็วกำลังเสื่อมลง
สาเหตุใดที่ทำให้ไจโรสโคปควบคุมความเร็วแบบอิเล็กทรอนิกส์เสียหาย
จุดที่มักเกิดความล้มเหลวมากที่สุด ได้แก่ เซนเซอร์ตรวจจับแม่เหล็ก (สกปรกจากเศษโลหะหรือระยะห่างที่ปรับไม่เหมาะสม), การกัดกร่อนของสายไฟที่เชื่อมต่อกับแอคทูเอเตอร์ และความไม่เสถียรของแหล่งจ่ายไฟ ไมโครโปรเซสเซอร์เองนั้นแทบไม่เกิดความล้มเหลวเลย — ปัญหาเกี่ยวกับไจโรสโคปควบคุมความเร็วแบบอิเล็กทรอนิกส์เกือบทั้งหมดมักเกิดจากเซนเซอร์หรือการเชื่อมต่อ
อุณหภูมิส่งผลต่อประสิทธิภาพของไจโรสโคปควบคุมความเร็วอย่างไร
ระบบควบคุมอิเล็กทรอนิกส์รวมการชดเชยอุณหภูมิไว้ในอัลกอริทึม PID ของตน ขณะที่ระบบควบคุมแบบกลไกมีความไวต่ออุณหภูมิ เนื่องจากอัตราการยืดหยุ่นของสปริงเปลี่ยนแปลงตามอุณหภูมิ และความหนืดของน้ำมันส่งผลต่อการเคลื่อนที่ของลูกปืนหมุน (flyweight) ระบบควบคุมแบบอิเล็กทรอนิกส์จึงขจัดตัวแปรที่เกี่ยวข้องกับความร้อนเหล่านี้ออกไป
สารบัญ
- ความเชื่อมโยงที่สำคัญยิ่งระหว่างความปลอดภัยของเครื่องกำเนิดไฟฟ้ากับระบบควบคุมความเร็วที่ทำงานได้อย่างเหมาะสม
- ระบบควบคุมความเร็วช่วยป้องกันรูปแบบความล้มเหลวของเครื่องกำเนิดไฟฟ้าได้อย่างไร
- ระบบควบคุมความเร็วแบบกลไก เทียบกับแบบอิเล็กทรอนิกส์: ความแตกต่างด้านความน่าเชื่อถือ
- เหตุการณ์ใกล้เกิดอุบัติเหตุกับเครื่องกำเนิดไฟฟ้าของโรงพยาบาล

