
 EN


Kluczowa zależność między bezpieczeństwem generatora a prawidłowym funkcjonowaniem regulatora prędkości
Generator, który nie potrafi utrzymać stabilnej prędkości obrotowej przy zmieniających się warunkach obciążenia, stanowi zagrożenie, a nie aktywo. Regulator prędkości — często najmniej omawiany element w kartach technicznych generatorów — to urządzenie zapobiegające katastrofalnym awariom spowodowanym przekroczeniem prędkości obrotowej, chroniące podłączone urządzenia przed uszkodzeniami wynikającymi z niestabilności częstotliwości oraz zapewniające dostarczanie użytecznej mocy od momentu uruchomienia generatora.
Jak regulator prędkości chroni przed trybami awarii generatora
Zapobieganie przekroczeniu prędkości obrotowej: ostateczna funkcja bezpieczeństwa
Każdy agregat prądotwórczy z silnikiem wysokoprężnym ma maksymalną bezpieczną prędkość obrotową, zwykle 1500 obr/min dla maszyn czterobiegunowych o częstotliwości 50 Hz oraz 1800 obr/min dla odpowiedników przeznaczonych do częstotliwości 60 Hz. Przekroczenie tych prędkości powoduje, że siły odśrodkowe działające na uzwojenia wirnika przekraczają dopuszczalne granice projektowe, a naprężenia mechaniczne mogą spowodować przemieszczenie uzwojeń, uszkodzenie łożysk lub – w skrajnych przypadkach – rozpad wirnika. Awaria regulatora prędkości obrotów, która pozwala silnikowi „uciec” – czyli nadal pobierać paliwo olejowe bez sygnału ograniczającego mówiącego „wystarczy” – stwarza zagrożenie mechaniczne, którego nie można zatrzymać za pomocą żadnego wyzwalacza.
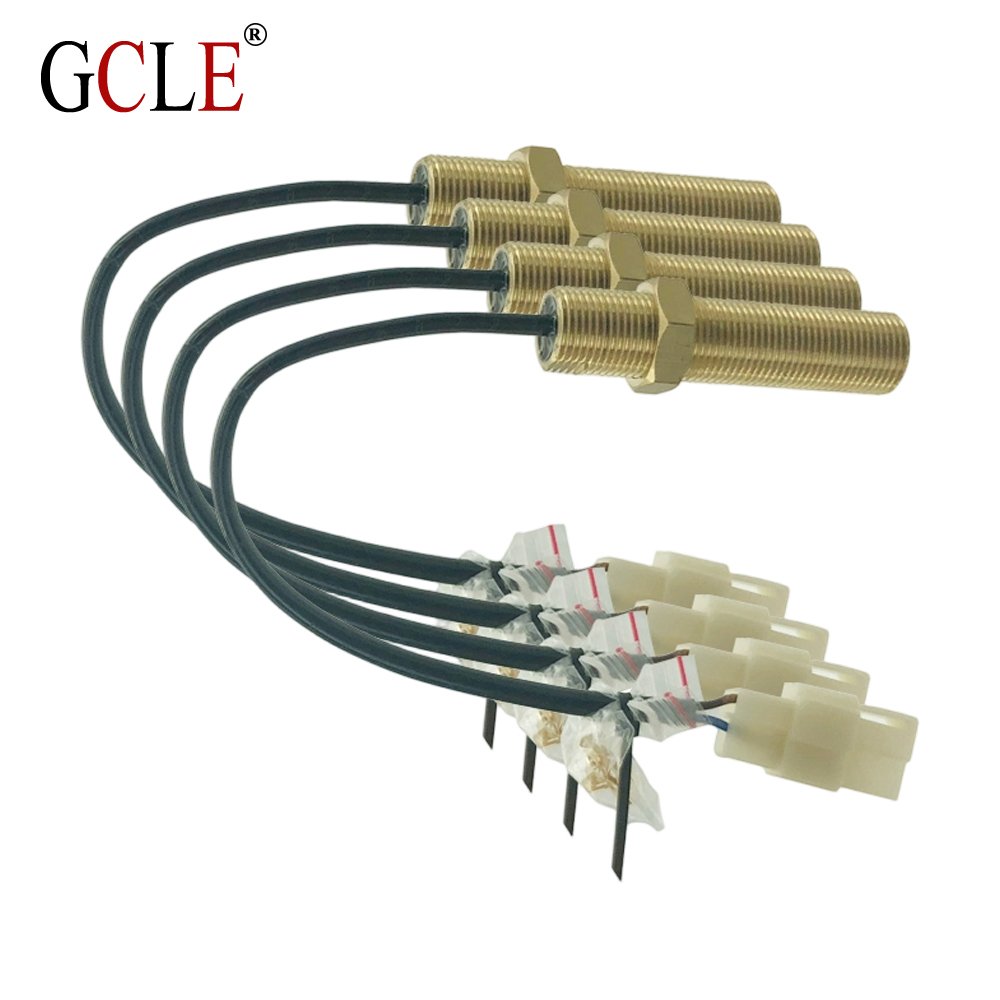
Elektroniczne ograniczniki prędkości monitorują liczbę obrotów silnika za pomocą czujnika magnetycznego odczytującego pierścień zębaty zamontowany na kole zamachowym. Czujnik generuje napięcie przemienne, którego częstotliwość jest proporcjonalna do prędkości obrotowej silnika. Mikroprocesor ogranicznika porównuje tę częstotliwość z wartością zadaną (1500 lub 1800 obr./min, odpowiadającą 50 lub 60 Hz) i dostosowuje położenie siłownika sterującego dźwignią pompy wtryskowej. Gdy obciążenie wzrasta i prędkość obrotowa zaczyna spadać, ogranicznik zwiększa dopływ paliwa w ciągu milisekund, przywracając prędkość zanim odchylenie częstotliwości przekroczy 2–3%. Gdy duże obciążenie zostaje nagle odłączone, ogranicznik szybko zmniejsza dopływ paliwa, zapobiegając przekroczeniu zadanej prędkości — funkcja kluczowa, której nie może wykonać powolny ani uszkodzony ogranicznik.
Stabilność częstotliwości i ochrona podłączonych urządzeń
Częstotliwość wyjściowa generatora ścisłe odzwierciedla prędkość obrotową silnika. Spadek prędkości obrotowej o 1% powoduje spadek częstotliwości o 1% — z 50,0 Hz do 49,5 Hz. Wrażliwe urządzenia, w szczególności systemy obrazowania medycznego, serwery centrów danych oraz napędy o zmiennej częstotliwości stosowane w przemyślowych silnikach elektrycznych, tolerują odchylenia częstotliwości jedynie w zakresie ±1–2%, zanim aktywują zabezpieczenia wyłączeniowe lub zaczną działać poza zakresem dopuszczalnych parametrów.
Czas reakcji regulatora prędkości obrotowej oraz ustawienie współczynnika spadku (droop) decydują o tym, jak precyzyjnie generator utrzymuje stałą częstotliwość przy zmianach obciążenia. Tryb izochroniczny — w którym regulator utrzymuje dokładnie tę samą prędkość obrotową niezależnie od obciążenia — nadaje się do instalacji z pojedynczym generatorem. Tryb droop, zwykle ustawiany na poziomie 3–5%, umożliwia wielu generatorom proporcjonalne dzielenie obciążenia w konfiguracjach równoległych. Nieprawidłowe ustawienie współczynnika droop powoduje, że jeden z generatorów przejmuje większość obciążenia, podczas gdy pozostałe pracują w stanie jałowym, co prowadzi do nierównomiernego zużycia i potencjalnych wyłączeń z powodu przeciążenia.
Regulatory prędkości obrotowej: mechaniczne vs. elektroniczne — porównanie niezawodności
Mechaniczne regulatory prędkości wykorzystują odśrodkowe, sprężynowo obciążone wałki napędzane wałem rozrządu silnika. W miarę wzrostu prędkości obrotowej silnika siła odśrodkowa przesuwa wałki na zewnątrz, pokonując napięcie sprężyny, co powoduje przesunięcie dźwigni paliwa w kierunku pozycji zamkniętej. Ten mechaniczny układ sprzężenia zwrotnego jest prosty, ale cierpi na skutek tarcia, zużycia oraz czasu reakcji wynoszącego 200–500 milisekund — co jest akceptowalne przy stałych obciążeniach, lecz dopiero na granicy możliwości przy szybkich zmianach.
Elektroniczne ograniczniki prędkości eliminują punkty tarcia mechanicznego. Sterownik PID oparty na mikroprocesorze odczytuje sygnał z czujnika magnetycznego i steruje siłownikiem elektrycznym w typowym czasie od 10 do 50 milisekund. Szybsza odpowiedź umożliwia ścisłe sterowanie częstotliwością oraz zapobiega spadkom napięcia i częstotliwości, jakie powodują regulatory mechaniczne przy uruchamianiu dużych silników. W przypadku zastosowań krytycznych — takich jak szpitale, centra danych czy produkcja farmaceutyczna — modernizacja systemu regulacji prędkości od rozwiązania mechanicznego do elektronicznego często stanowi najbardziej istotne ulepszenie niezawodności w przeliczeniu na wydany złoty.
Prawie incydent z generatorem w szpitalu
Regionalny szpital, który wykorzystywał 500-kVA generator diesla do zasilania awaryjnego, doświadczył niemal katastrofalnego zdarzenia przekroczenia prędkości obrotowej podczas miesięcznego testu. Mechaniczny regulator prędkości obrotowej, pierwotnie zamontowany w 15-letnim generatorze, uległ zużyciu w układzie połączeniowym odśrodkowego elementu regulacyjnego, co uniemożliwiło mu całkowite zamknięcie dźwigni paliwa po odłączeniu obciążenia testowego. Prędkość obrotowa silnika wzrosła do 2100 obr./min, zanim czujny operator nacisnął przycisk awaryjnego zatrzymania.
Inspekcja po incydencie ujawniła, że osie wahadłowe (pivot pins) zużyły się do kształtu owalnego, co spowodowało wystarczający luz w przekładni, uniemożliwiając odpowiedź regulatora prędkości obrotowej poniżej około 1800 obr/min — czyli przy nominalnej prędkości obrotowej silnika. Szpital zastąpił mechaniczny regulator prędkości obrotowej elektronicznym regulatorem prędkości obrotowej dostarczonym przez Ningde Dragon Technology, który zapewniał bezpośrednią zgodność z istniejącym czujnikiem magnetycznym i mocowaniem siłownika. Po instalacji generator utrzymywał prędkość obrotową w zakresie ±0,5% przy zmianach obciążenia od zera do pełnej mocy nominalnej. Szpital zaktualizował swój harmonogram konserwacji zapobiegawczej, włączając do niego testy odpowiedzi regulatora prędkości obrotowej co kwartał.
Często zadawane pytania
Jaka jest różnica między regulacją izochroniczną a regulacją z opadaniem (droop) prędkości obrotowej?
Regulacja izochroniczna zapewnia stałą prędkość obrotową niezależnie od obciążenia — idealna dla instalacji z pojedynczym generatorem. Regulacja z opadaniem (droop) umożliwia spadek prędkości o 3–5% od stanu bez obciążenia do pełnego obciążenia, co umożliwia proporcjonalny podział obciążenia między generatory pracujące równolegle. Elektroniczne regulatory prędkości firmy Ningde Dragon Technology obsługują oba te tryby.
Jak często należy sprawdzać regulator prędkości generatora?
Sprawdzaj odpowiedź regulatora podczas każdego miesięcznego testu generatora poprzez symulację odciążenia — krótkotrwała praca przy obciążeniu 80%, a następnie odłączenie i obserwacja, czy silnik nie przekroczy dopuszczalnej prędkości obrotowej. Formalna kalibracja co 500 godzin pracy lub raz w ciągu roku — w zależności od tego, co nastąpi wcześniej — pozwala wykryć zużycie przed wystąpieniem zdarzeń nadmiernego przyspieszenia.
Czy elektroniczny regulator prędkości można zainstalować w starszym generatorze?
Tak, większość mechanicznych uchwytów regulatora prędkości może przyjmować zestawy do modernizacji elektronicznej. Montaż wymaga czujnika zbliżeniowego magnetycznego (jeśli nie jest już obecny) oraz kompatybilnego uchwytu siłownika. Modernizacja zazwyczaj się opłaca dzięki zmniejszeniu uszkodzeń sprzętu związanych z niestabilnością częstotliwości.
Jakie są objawy awarii regulatora prędkości?
Drżenie — oscylacje obrotów w zakresie ±50–100 obr./min wokół wartości zadanej — jest najwcześniejszym objawem. Powolna reakcja na zmiany obciążenia, słyszalne przesunięcia częstotliwości przy uruchamianiu urządzeń oraz dym czarny podczas przyjmowania obciążenia wskazują na pogarszającą się odporność regulatora.
Jakie są przyczyny awarii elektronicznego regulatora prędkości?
Najczęstszymi przyczynami awarii są czujnik zbliżeniowy magnetyczny (zanieczyszczony drobinkami metalu lub źle ustawiona szczelina), korozja przewodów siłownika oraz niestabilność zasilania. Mikroprocesor rzadko ulega awarii — prawie wszystkie problemy z elektronicznymi regulatorami prędkości wynikają z uszkodzeń czujników lub połączeń.
W jaki sposób temperatura wpływa na wydajność regulatora prędkości?
Regulatory elektroniczne zawierają kompensację temperatury w swoich algorytmach PID. Regulatory mechaniczne są wrażliwe na temperaturę, ponieważ współczynniki sztywności sprężyn zmieniają się wraz z temperaturą, a lepkość oleju wpływa na ruch ciężarków odśrodkowych. Regulacja elektroniczna eliminuje te zmienne termiczne.

